Magnetanwendungen in der Robotik

NEOLUNE MAGNETS liefert Magnetkomponenten nach Zeichnung für Robotergelenke und Präzisionsmechanismen. Permanentmagnetische Anordnungen können zu Antrieb, Übertragung, Rotorlagerung und Positionsrückmeldung beitragen; das Bauteilkonzept wird für Ihr System geprüft.

Magnetische Aufgaben im Roboter

Gelenkantrieb, magnetische Kopplung, Lagerkonzepte und Bauteile zur Positionserfassung stellen unterschiedliche Anforderungen an die magnetische Anordnung.

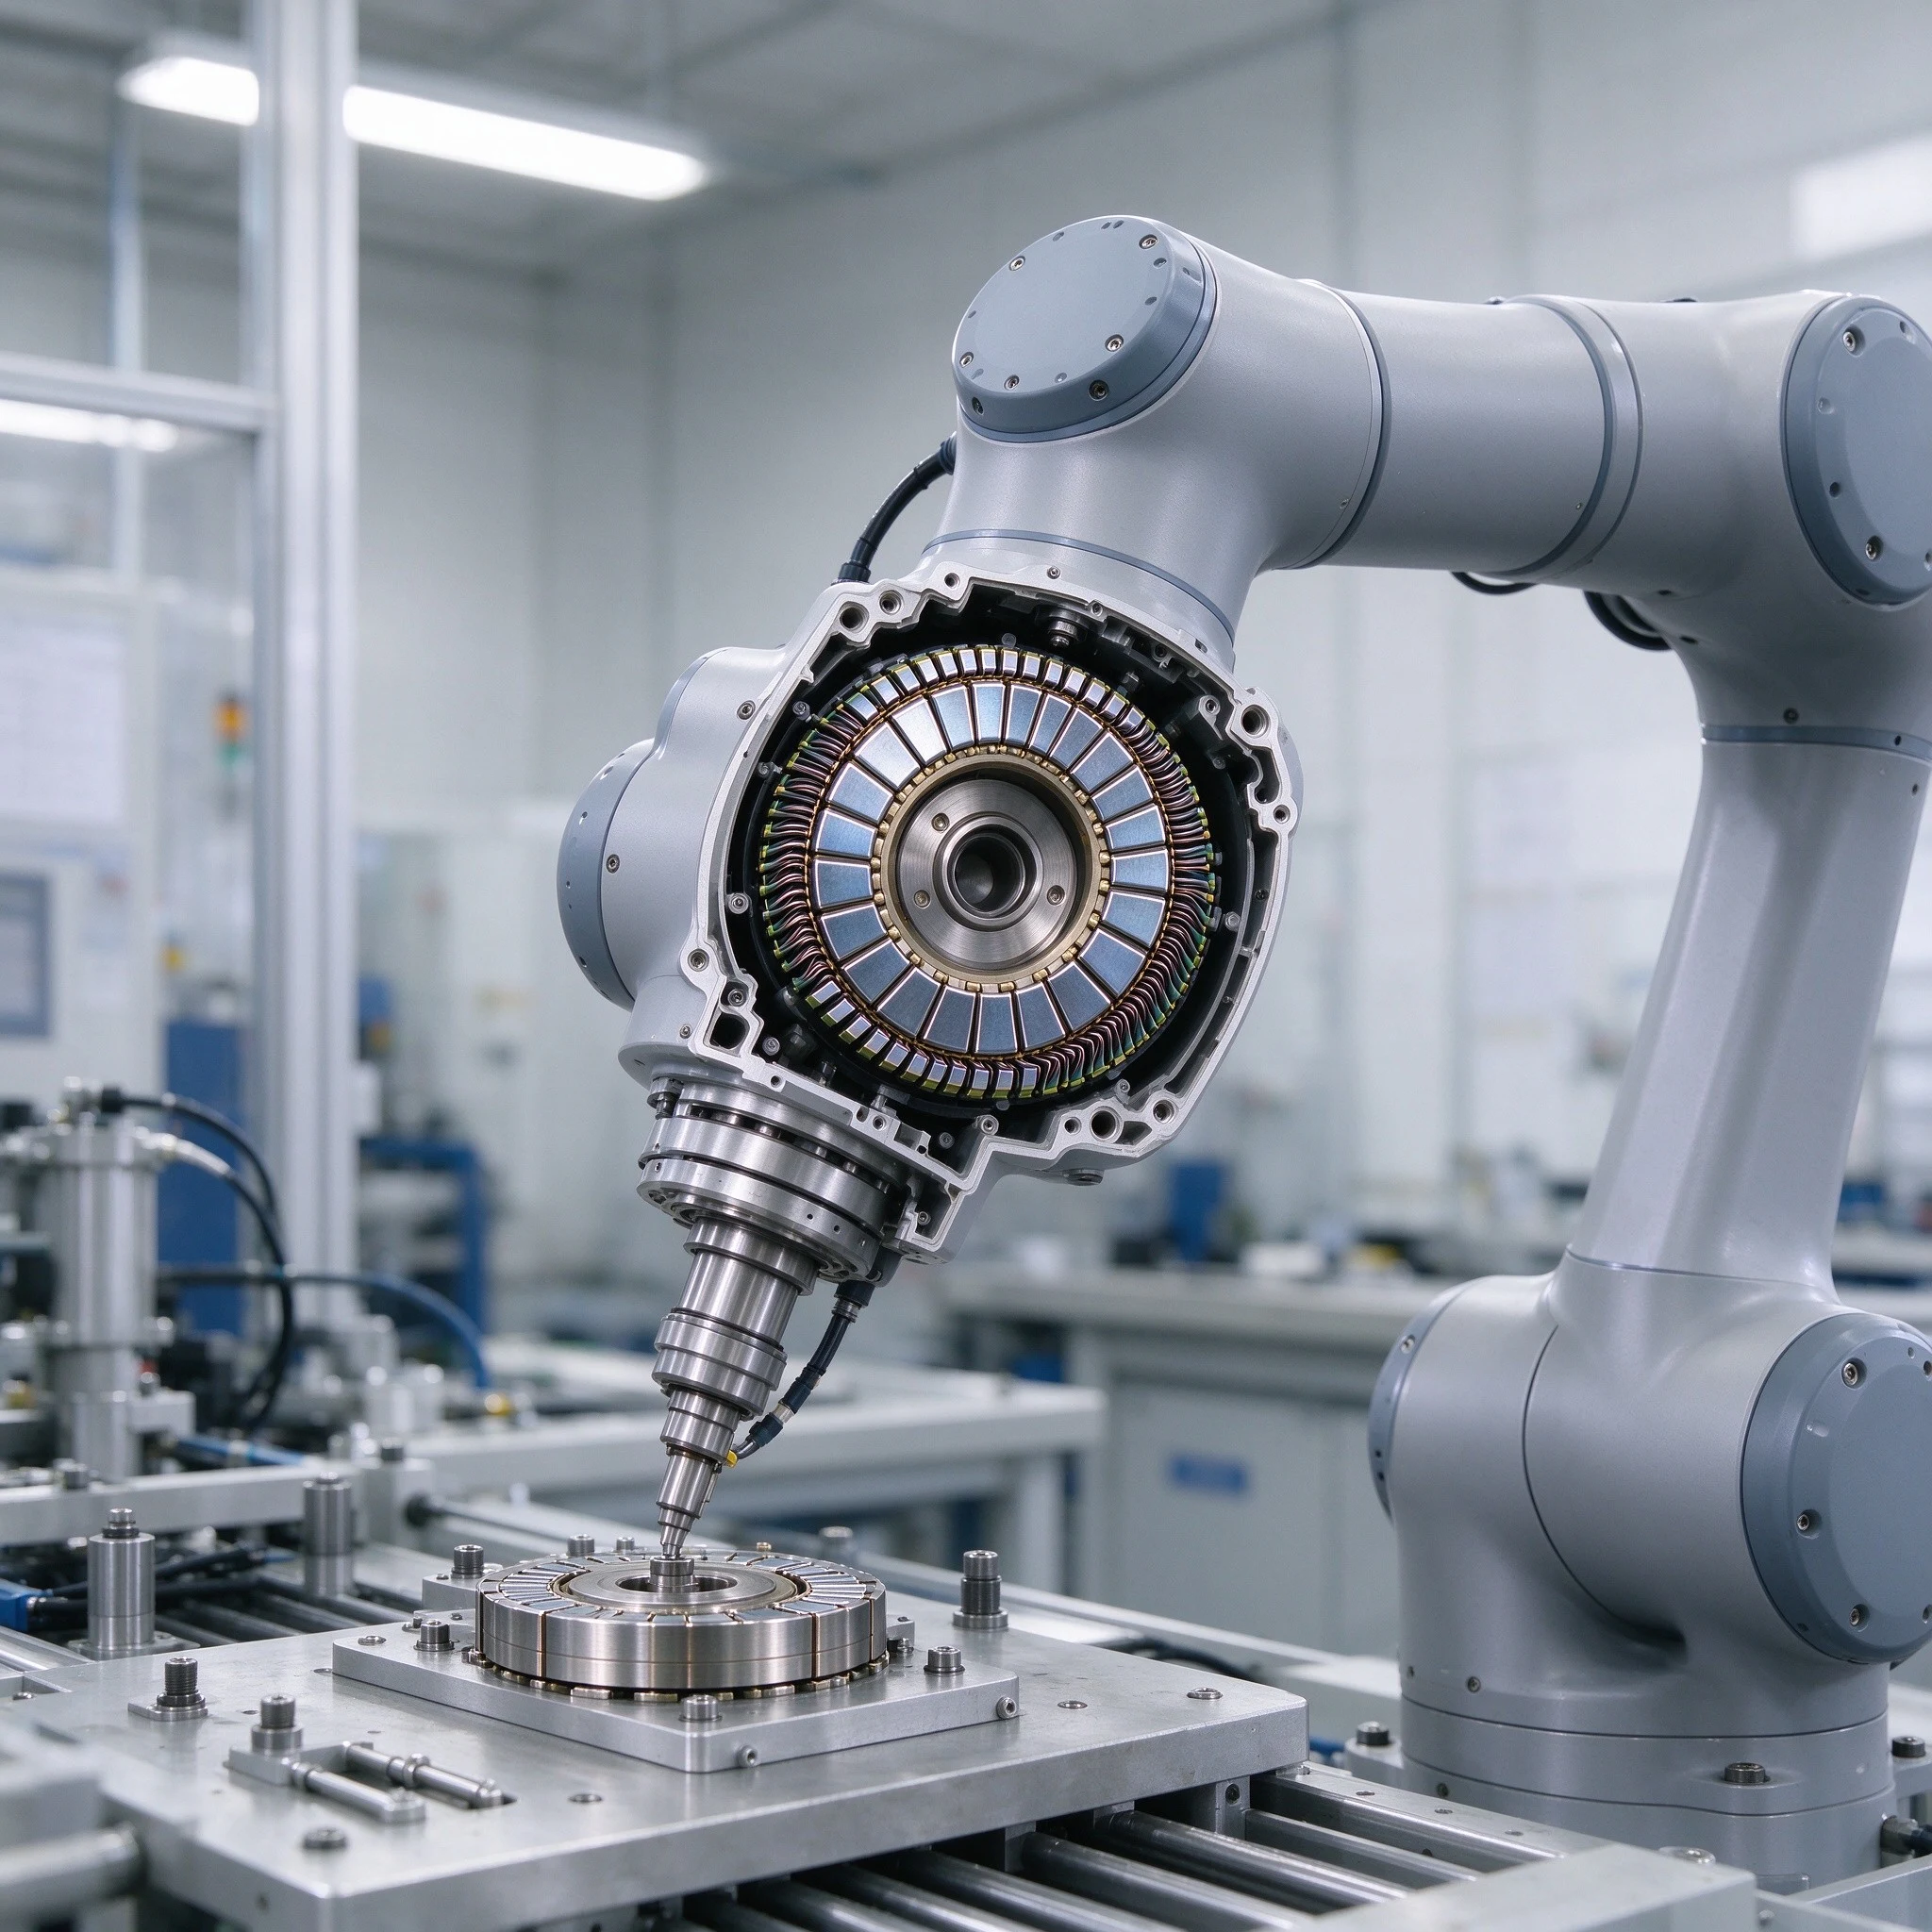
Konzeptdarstellung eines Servomotors im Robotergelenk und seiner Magnetkomponenten; kein geliefertes Robotersystem von NEOLUNE MAGNETS.

Permanentmagnet-Servomotoren für Gelenke

Einsatz: Kollaborative Arme, sechsachsige Industrieroboter, SCARA-Roboter und Greifer mobiler Roboter.

Rotormagnete wirken mit den Statorwicklungen zusammen und erzeugen das Antriebsmoment im Gelenk. Halbach-Anordnungen sind eine mögliche Anordnung, die gegen die Motorauslegung zu prüfen ist.

Auslegungsziele: Kompakter Einbau, hohe Drehmomentdichte und gleichmäßige Gelenkbewegung.
Magnetische Kopplung zur Drehmomentübertragung

Einsatz: Endeffektoren, Vakuum-Handling-Roboter, Roboter für den Chemikalientransfer, Unterwasserinspektion und Manipulatoren für abgedichtete Übergaben.

Innere und äußere Magnetrotoren übertragen das Drehmoment berührungslos durch eine Trennwand. Spaltmaß und Überlastschlupf hängen von der Auslegung von Kopplung und Trennwand ab.

Auslegungsziele: Isolierte Drehmomentübertragung und definiertes Verhalten bei Überlastschlupf.

Magnetische Lagerkonzepte

Einsatz: Hochgeschwindigkeits-Spindeln für Roboterschleifen und -bearbeitung; saubere Rotoren für das Halbleiterhandling.

Permanentmagnetische Komponenten können in geeigneten Rotor-Lager-Architekturen zu Stützkräften beitragen. Rotorstabilität, Tragfähigkeit und Zusatzlagerung sind als Teil des Gesamtsystems zu prüfen.

Auslegungsziele: Berührungslose Lagerung, verringerte Schwingungen und ölfreier Betrieb in geeigneten Auslegungen.

Magnetkomponenten zur Positionsrückmeldung

Einsatz: Gelenkrückmeldung, Positionserfassung bei AGV/AMR, Endlagenerkennung und Rotationsencoder-Module.

Magnetringe arbeiten mit Hallsensoren zusammen und liefern Winkel- oder Positionssignale an die Steuerung. Polanordnung, Sensorabstand und Signalvorgaben werden gemeinsam festgelegt.

Auslegungsziele: Berührungslose Positionsrückmeldung für die Bewegungssteuerung.

Komponentenfamilien zur Prüfung

3C-Arrays, Motorkomponenten und Halbach-Baugruppen bieten unterschiedliche Strukturen für die Zeichnungsprüfung. Die geforderte Funktion im Robotersystem bestimmt Anordnung und Schnittstellen.

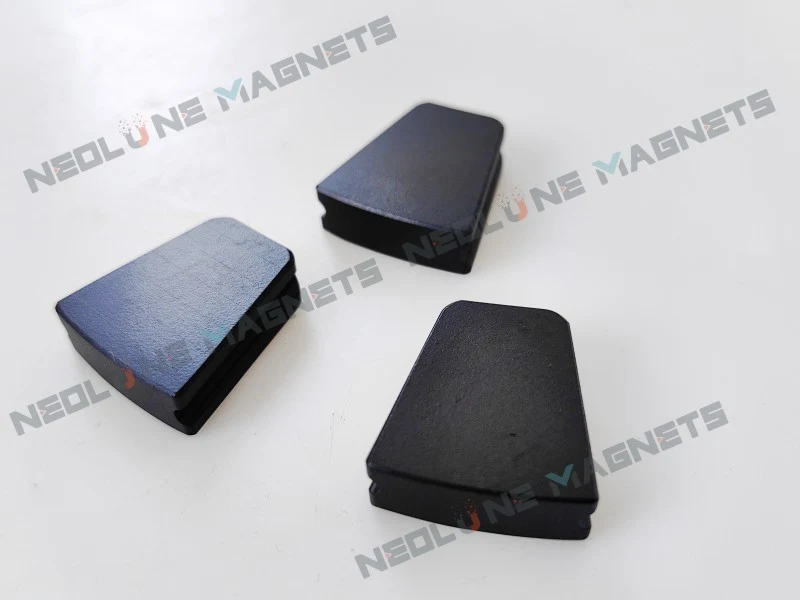
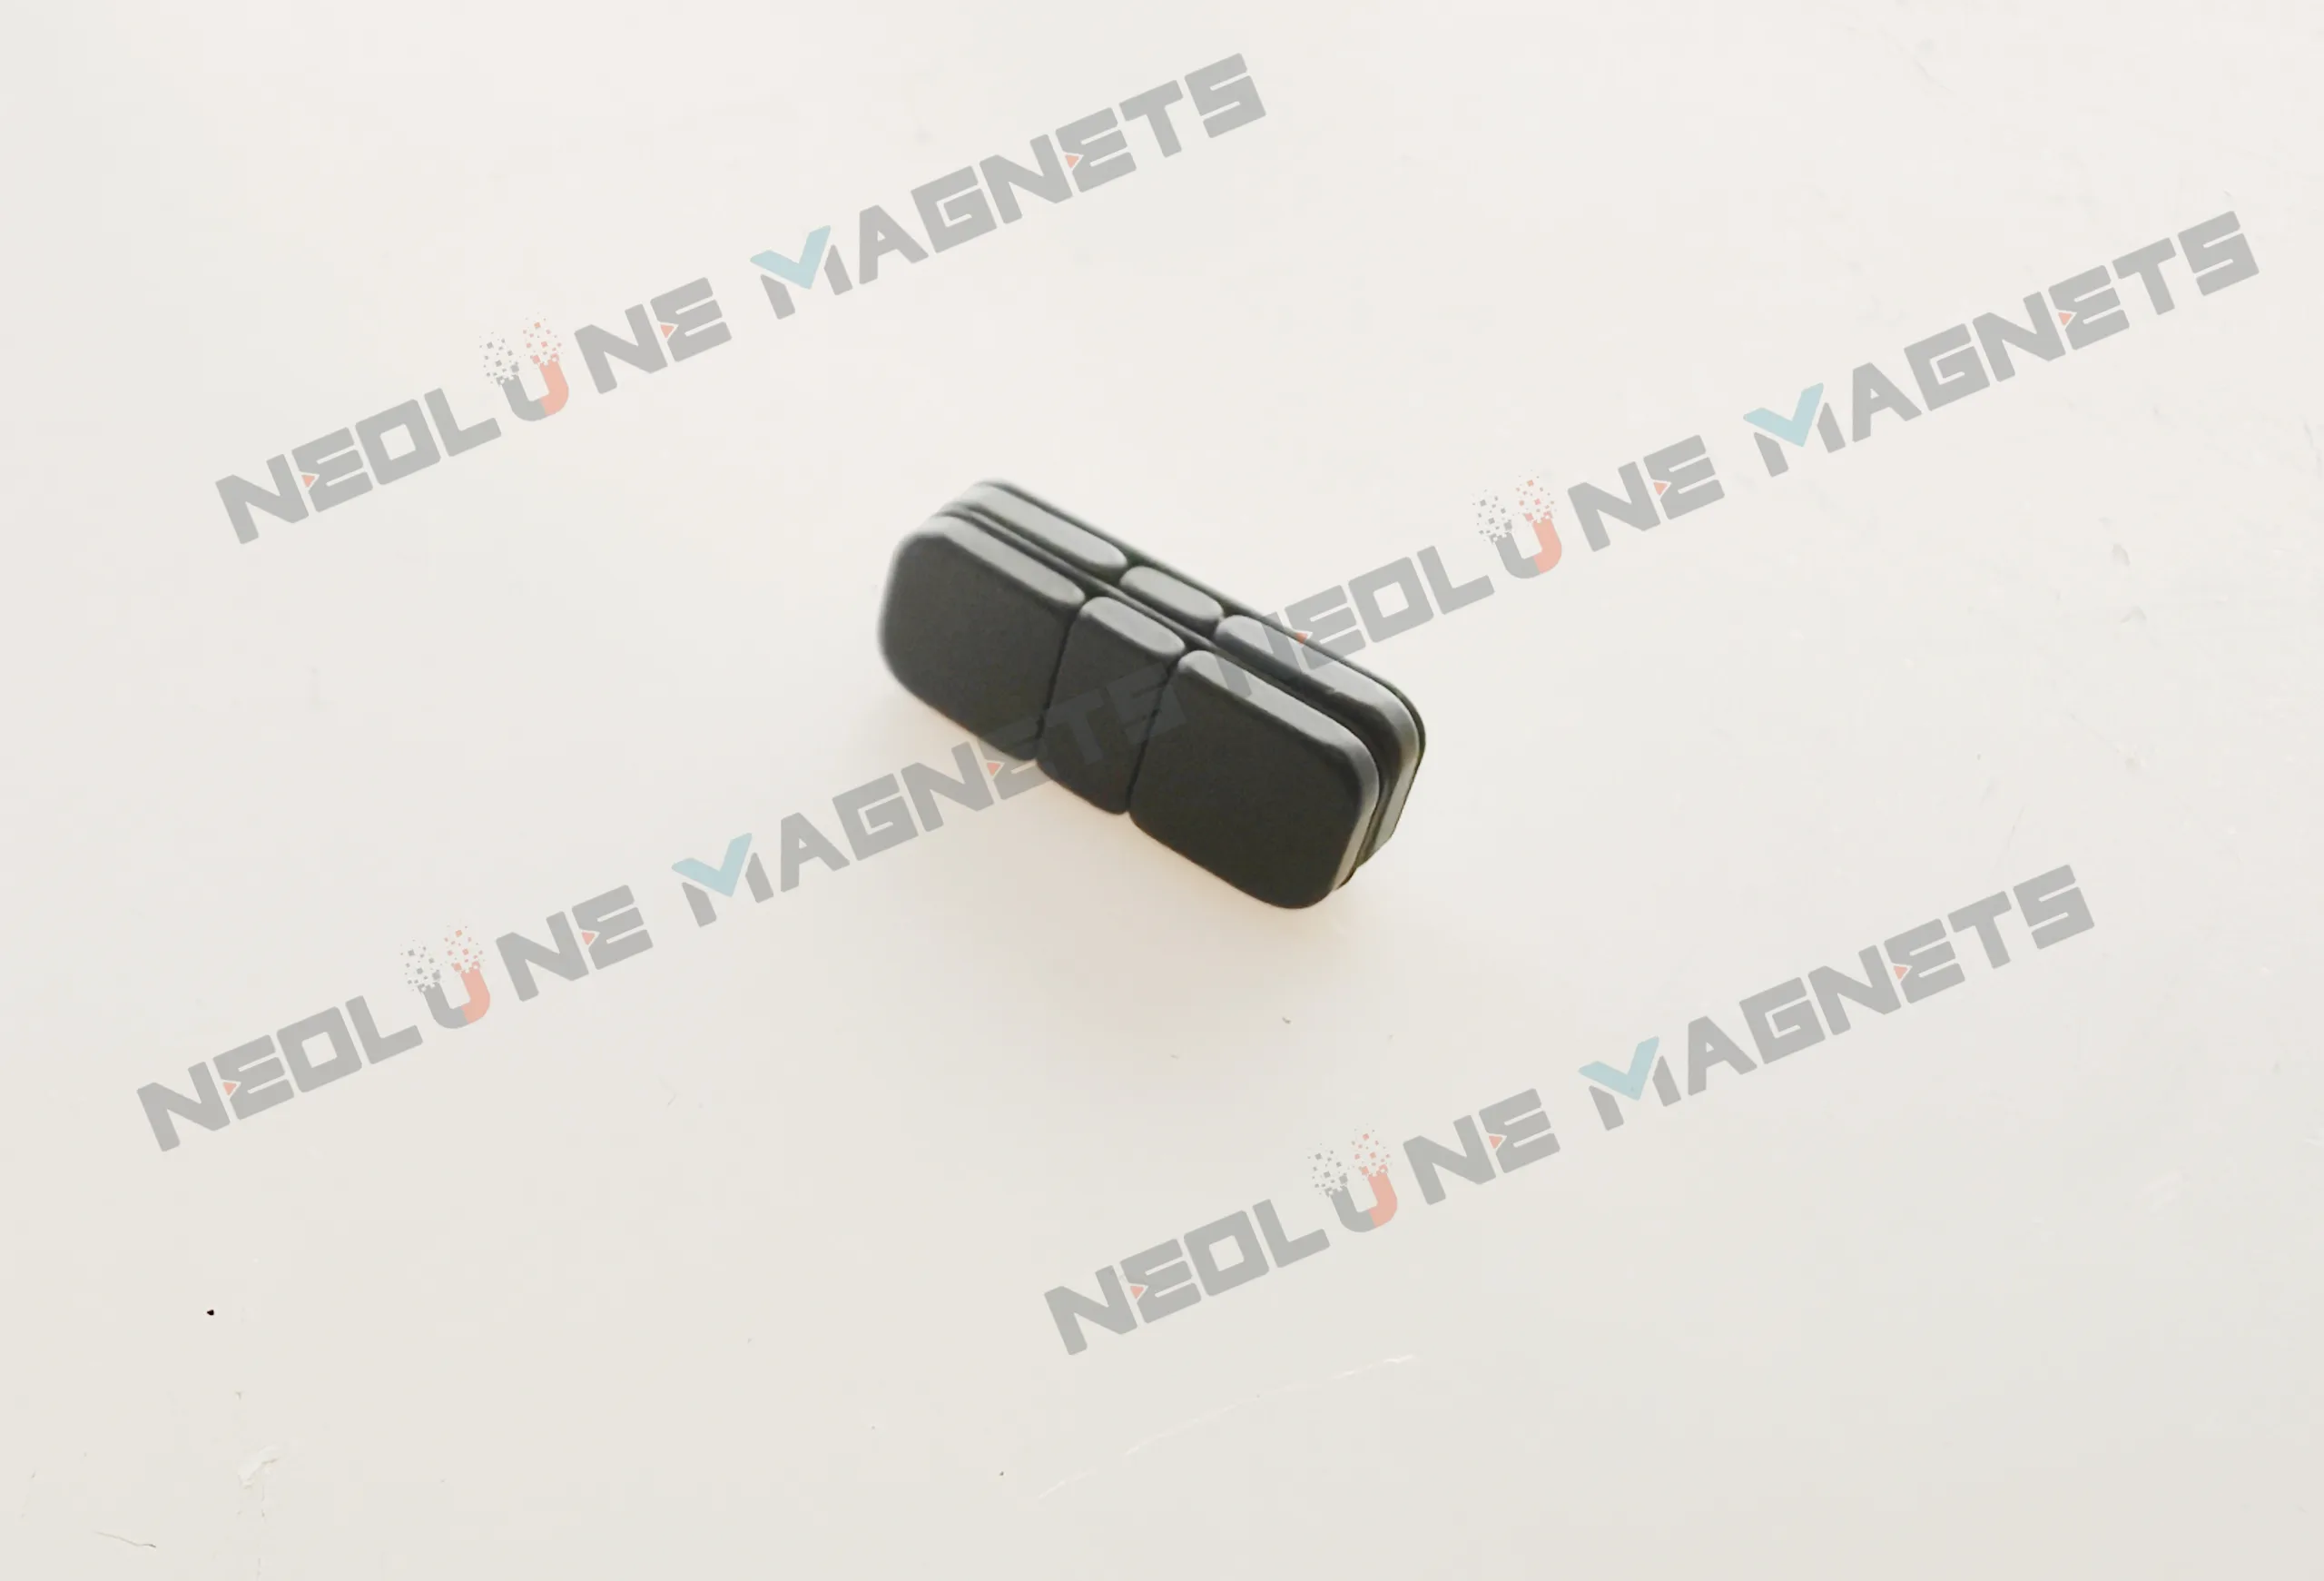
Kompakte 3C-Magnetkomponenten von NEOLUNE MAGNETS mit Original-Wasserzeichen.

3C-Magnetkomponenten

Kompakte Arrays für 3C-Geräte und Robotergelenke; Magnetanordnung, Güte und Beschichtung werden nach der vereinbarten Zeichnung konfiguriert.

3C-Komponenten ansehen
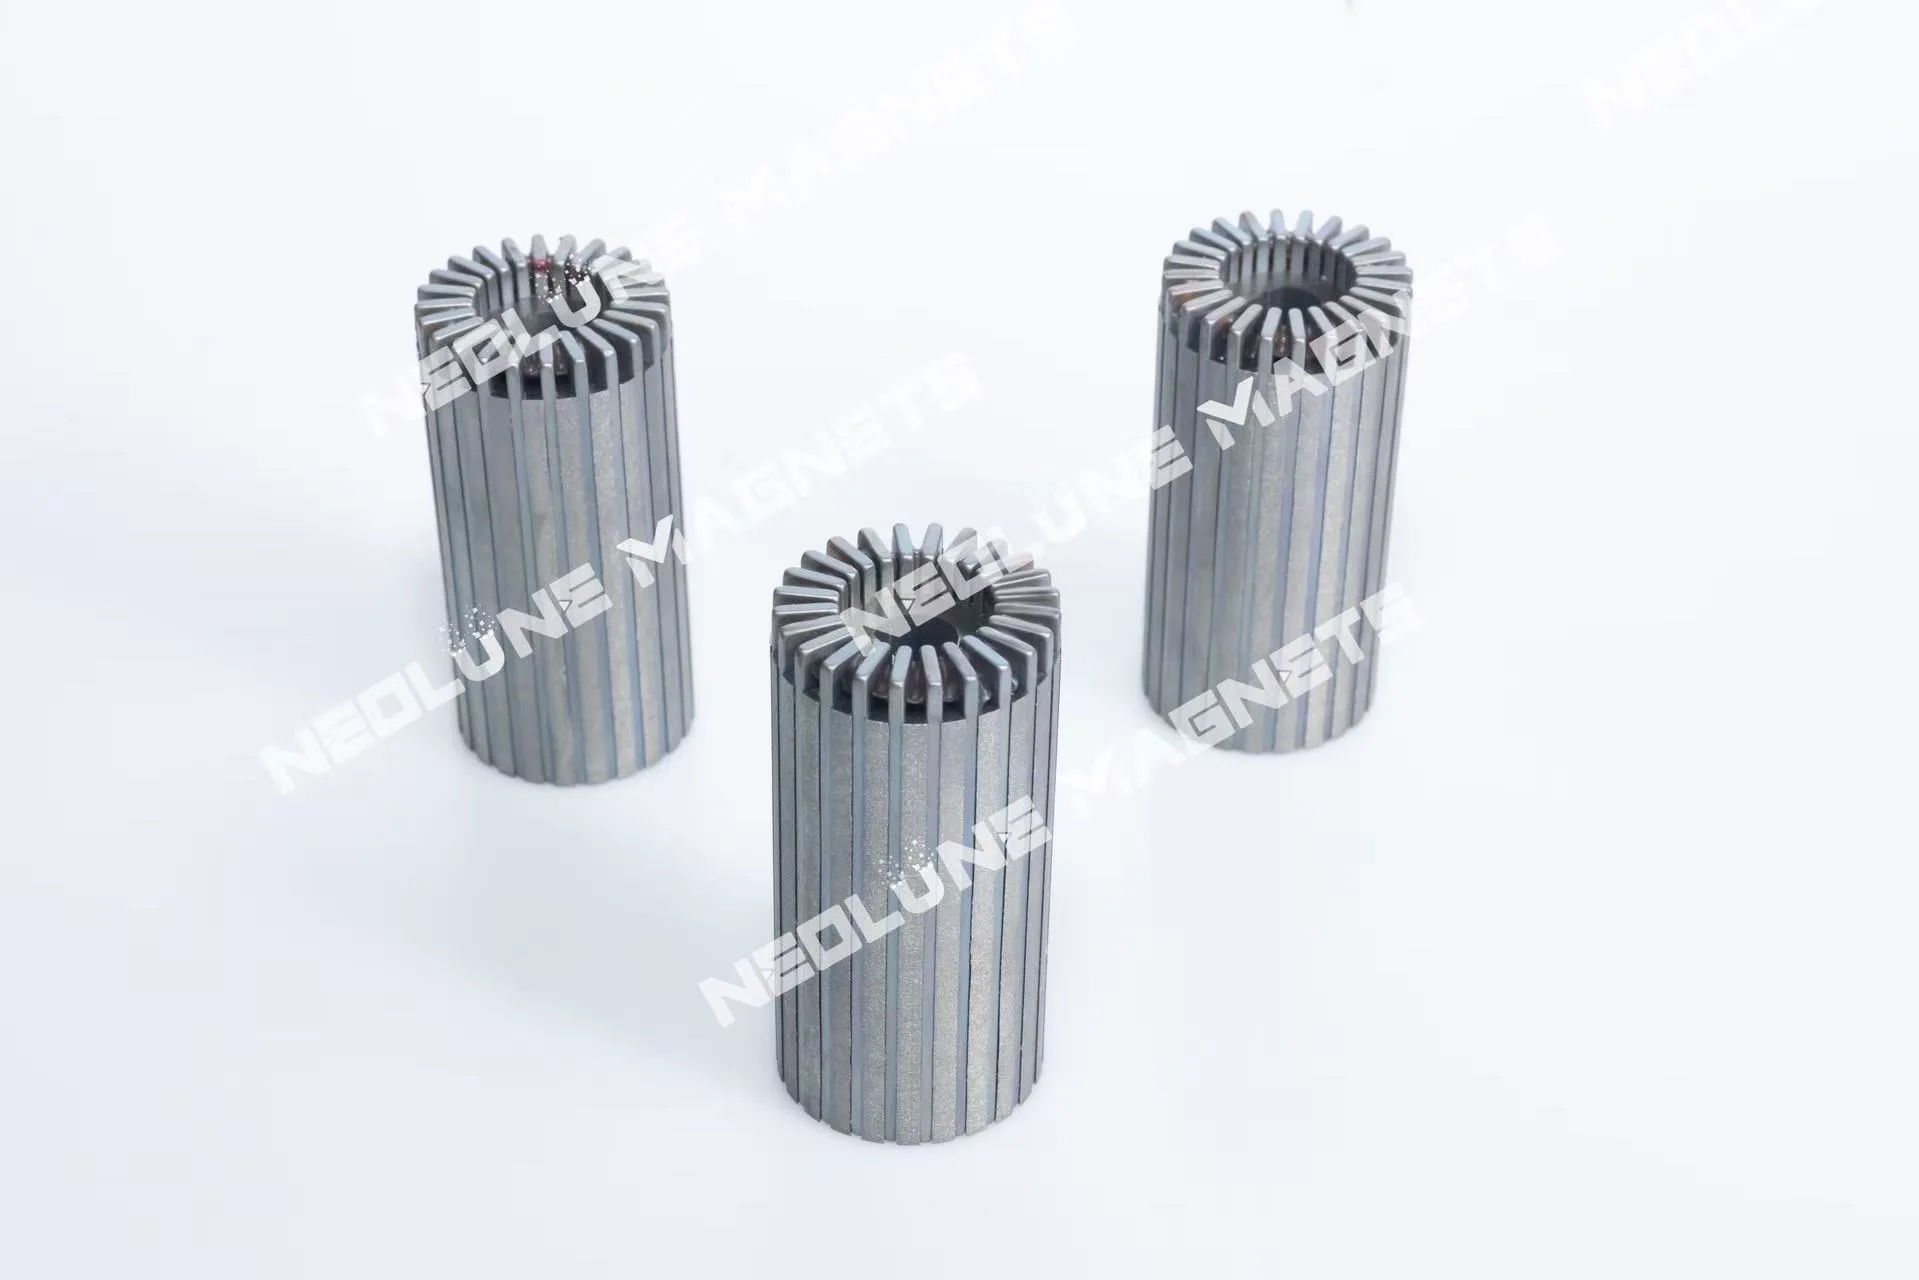
Zylindrische Rotor-Magnetkomponenten von NEOLUNE MAGNETS mit Original-Wasserzeichen.

Motor-Magnetkomponenten

Rotierende und lineare Formen, einschließlich radialer Permanentmagnet-Lagerkomponenten, zur Prüfung von Anordnung und Montageschnittstellen.

Motorkomponenten ansehen
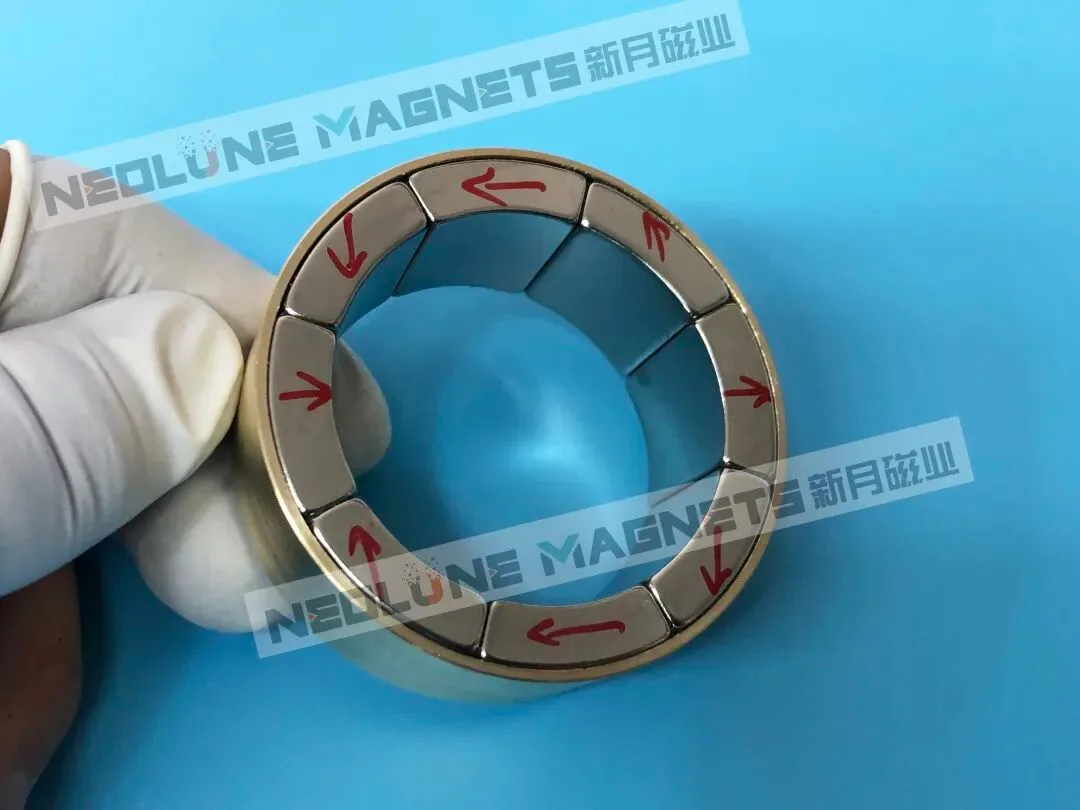
Ringförmige Halbach-Baugruppe von NEOLUNE MAGNETS mit Magnetisierungsmarkierungen und Original-Wasserzeichen.

Halbach-Baugruppen

Ring-, zylindrische, lineare und bogenförmige Anordnungen zur Magnetkreisprüfung, wenn Arbeitsfeld und Einbaubedingungen eine Halbach-Anordnung erfordern.

Halbach-Baugruppen ansehen

Projektdaten für Robotik

Die Zeichnungsprüfung umfasst die Komponente und ihren Einbau im Roboter. Offene Punkte kennzeichnen Sie bitte zur Besprechung, statt sie vor der ersten Anfrage festzulegen.

Anforderungs-Checkliste vorbereiten
Originale NEOLUNE-Beispiele laminierter Magnetkomponenten mit sichtbaren Wasserzeichen zur Zeichnungsprüfung von Magnetbaugruppen.
Funktion und Einbauort
Gelenkantrieb, Kopplung, Spindellagerung oder Positionsrückmeldung; benennen Sie das Bauteil in der Mechanik.
Bauraum und Gegenstücke
Bauteilmaße, Zeichnungsbezüge, Passung zu Welle, Gehäuse oder Träger sowie Montagezugang.
Magnetanordnung und Arbeitsluftspalt
Polanordnung, Magnetisierungsrichtung, Arbeitsfeld, Luftspalt oder Geometrie der Trennwand; bei Bedarf der Sensorabstand.
Betriebsbedingungen
Temperatur, Drehzahl, Drehmoment- oder Stützlastziele und Umgebung. Bitte als Systemanforderungen angeben.
Abnahme und Mengen
Kritische Maß- und Magnetprüfungen, geforderte Aufzeichnungen, Prototypensätze und erwartete Serienmenge.

Entwicklung und verwandte Aufgaben

Magnetauslegung und Montage

Prüfen Sie den Weg von der Zeichnung zur Baugruppe, einschließlich Magnetauslegung, Positionieren, Kleben und Aushärten.

Projektprüfungen und Berichte

Vereinbaren Sie Prüfpunkte, Abnahmekriterien, Prüfumfang und Anforderungen an Chargenaufzeichnungen für die gewählte Komponente.

Ihr Robotikprojekt besprechen

Nennen Sie Mechanik, Bauteilzeichnung oder Download-Link, Betriebsbedingungen und erwartete Mengen. Wir prüfen magnetische Anordnung, Werkstoff und Montageanforderungen gegen Ihre Einbauschnittstellen.

Kostenpflichtige Muster sind ab einem Satz möglich. Mustertermin, Serien-Mindestmenge und Liefertermin werden nach Auslegung, Werkzeugen und Bestellmenge bestätigt.

Angebot anfragen

Zeichnungen und Spezifikationen können Sie auch per E-Mail senden.