Applicazioni magnetiche nella robotica

NEOLUNE MAGNETS fornisce componenti magnetici su disegno per giunti robotici e meccanismi di precisione. Le disposizioni a magneti permanenti possono contribuire ad azionamento, trasmissione, supporto del rotore e feedback di posizione, con la configurazione dei componenti valutata sul Suo sistema.

Ruoli dei magneti nei robot

Azionamento dei giunti, trasmissione a giunto magnetico, concetti di cuscinetto e componenti per il rilevamento di posizione pongono esigenze diverse alla disposizione magnetica.

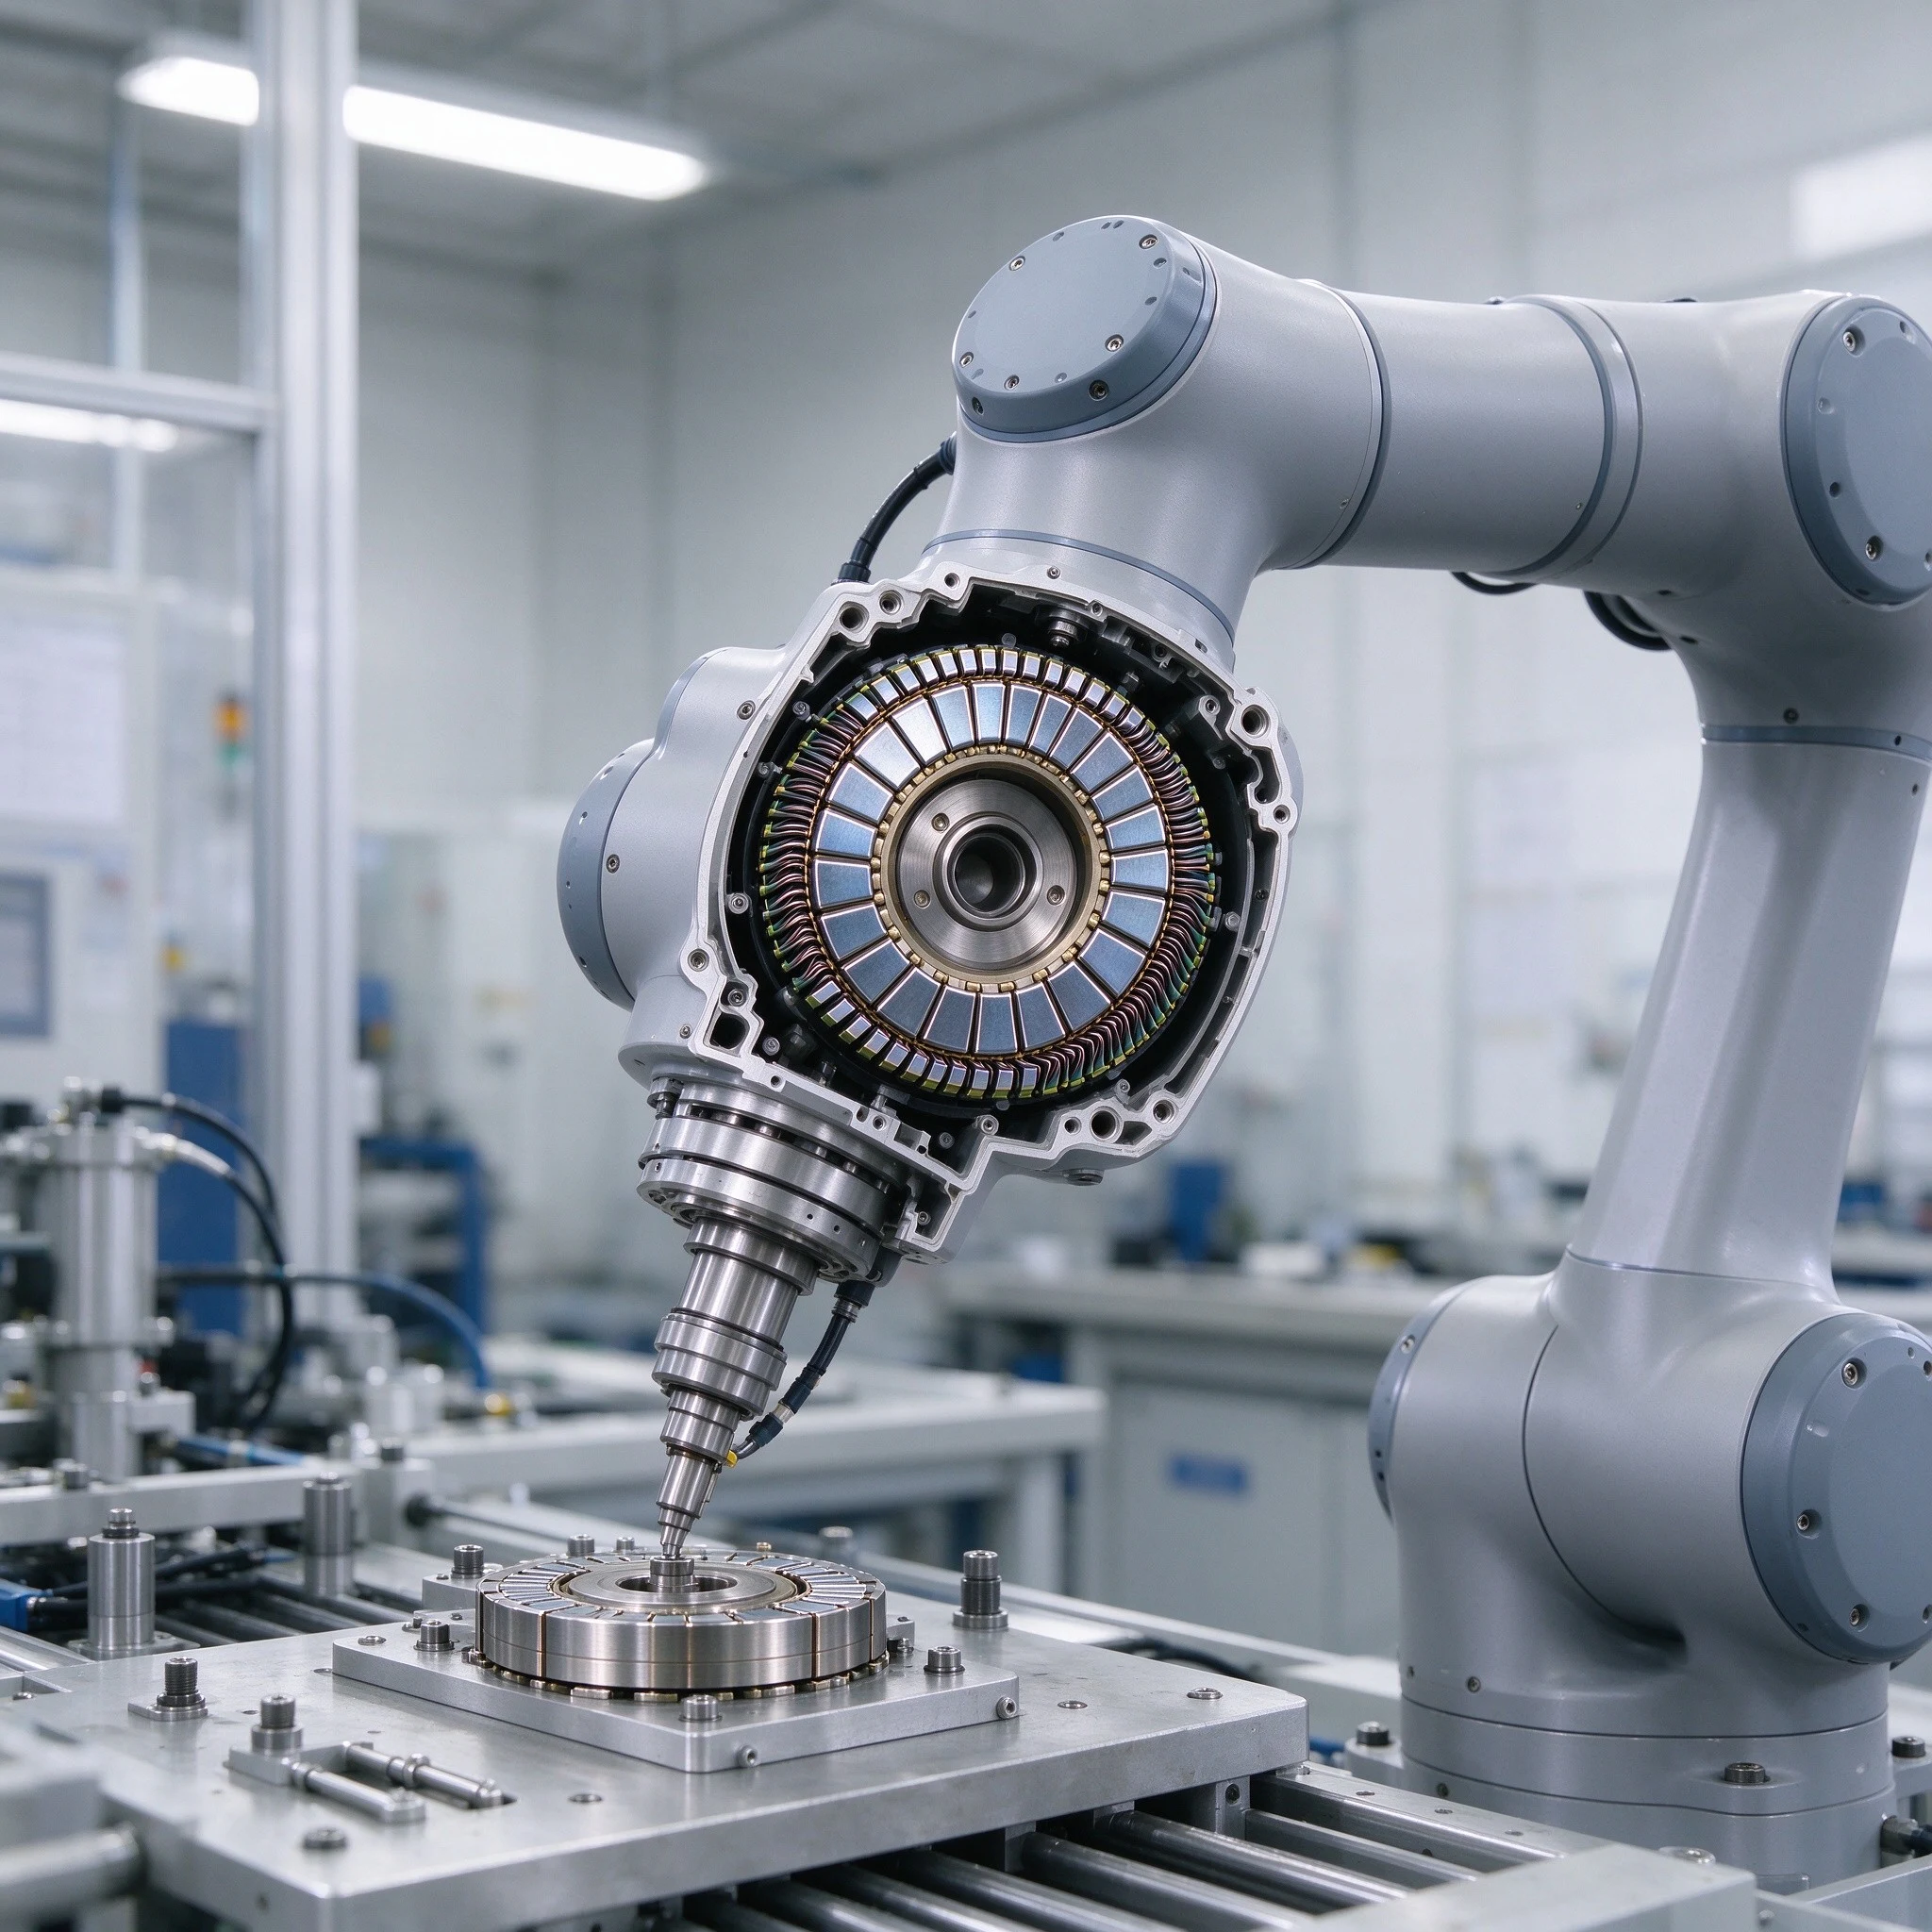
Illustrazione concettuale di un servomotore per giunto robotico e dei suoi componenti magnetici; non è un sistema robotico NEOLUNE MAGNETS consegnato.

Servomotori a magneti permanenti per giunti

Impiego: Bracci collaborativi, robot industriali a sei assi, robot SCARA e pinze di robot mobili.

I magneti del rotore interagiscono con gli avvolgimenti dello statore e generano la coppia del giunto. Le disposizioni Halbach sono una delle soluzioni da valutare rispetto al progetto del motore.

Obiettivi di progetto: Installazione compatta, elevata densità di coppia e movimento regolare del giunto.
Trasmissione a giunto magnetico

Impiego: Organi di presa, robot per la movimentazione sotto vuoto, robot per il trasferimento di prodotti chimici, ispezione subacquea e manipolatori per trasferimenti isolati.

I rotori magnetici interno ed esterno trasmettono la coppia senza contatto diretto attraverso una parete di contenimento. Distanza di lavoro e slittamento in sovraccarico dipendono dal progetto del giunto e della barriera.

Obiettivi di progetto: Trasmissione di coppia isolata e comportamento definito in caso di sovraccarico.

Concetti di cuscinetto magnetico

Impiego: Mandrini ad alta velocità per rettifica e lavorazione robotica; rotori puliti per la movimentazione di semiconduttori.

I componenti a magneti permanenti possono contribuire alle forze di supporto in opportune architetture di supporto del rotore. Stabilità del rotore, capacità di carico e supporto ausiliario vanno valutati come parte del sistema completo.

Obiettivi di progetto: Supporto senza contatto, vibrazioni ridotte e funzionamento senza olio nelle soluzioni adeguate.

Componenti magnetici per il rilevamento di posizione

Impiego: Feedback dei giunti, rilevamento di posizione su AGV/AMR, rilevamento di finecorsa e moduli encoder rotativi.

Gli anelli magnetici lavorano con sensori Hall e forniscono al controllore segnali di angolo o di posizione. Disposizione dei poli, distanza dei sensori e requisiti del segnale vengono definiti insieme.

Obiettivi di progetto: Feedback di posizione senza contatto per il controllo del movimento.

Famiglie di componenti da valutare

Array 3C, componenti per motori e assiemi Halbach offrono strutture diverse per la revisione dei disegni. La funzione richiesta nel sistema robotico determina disposizione e interfacce.

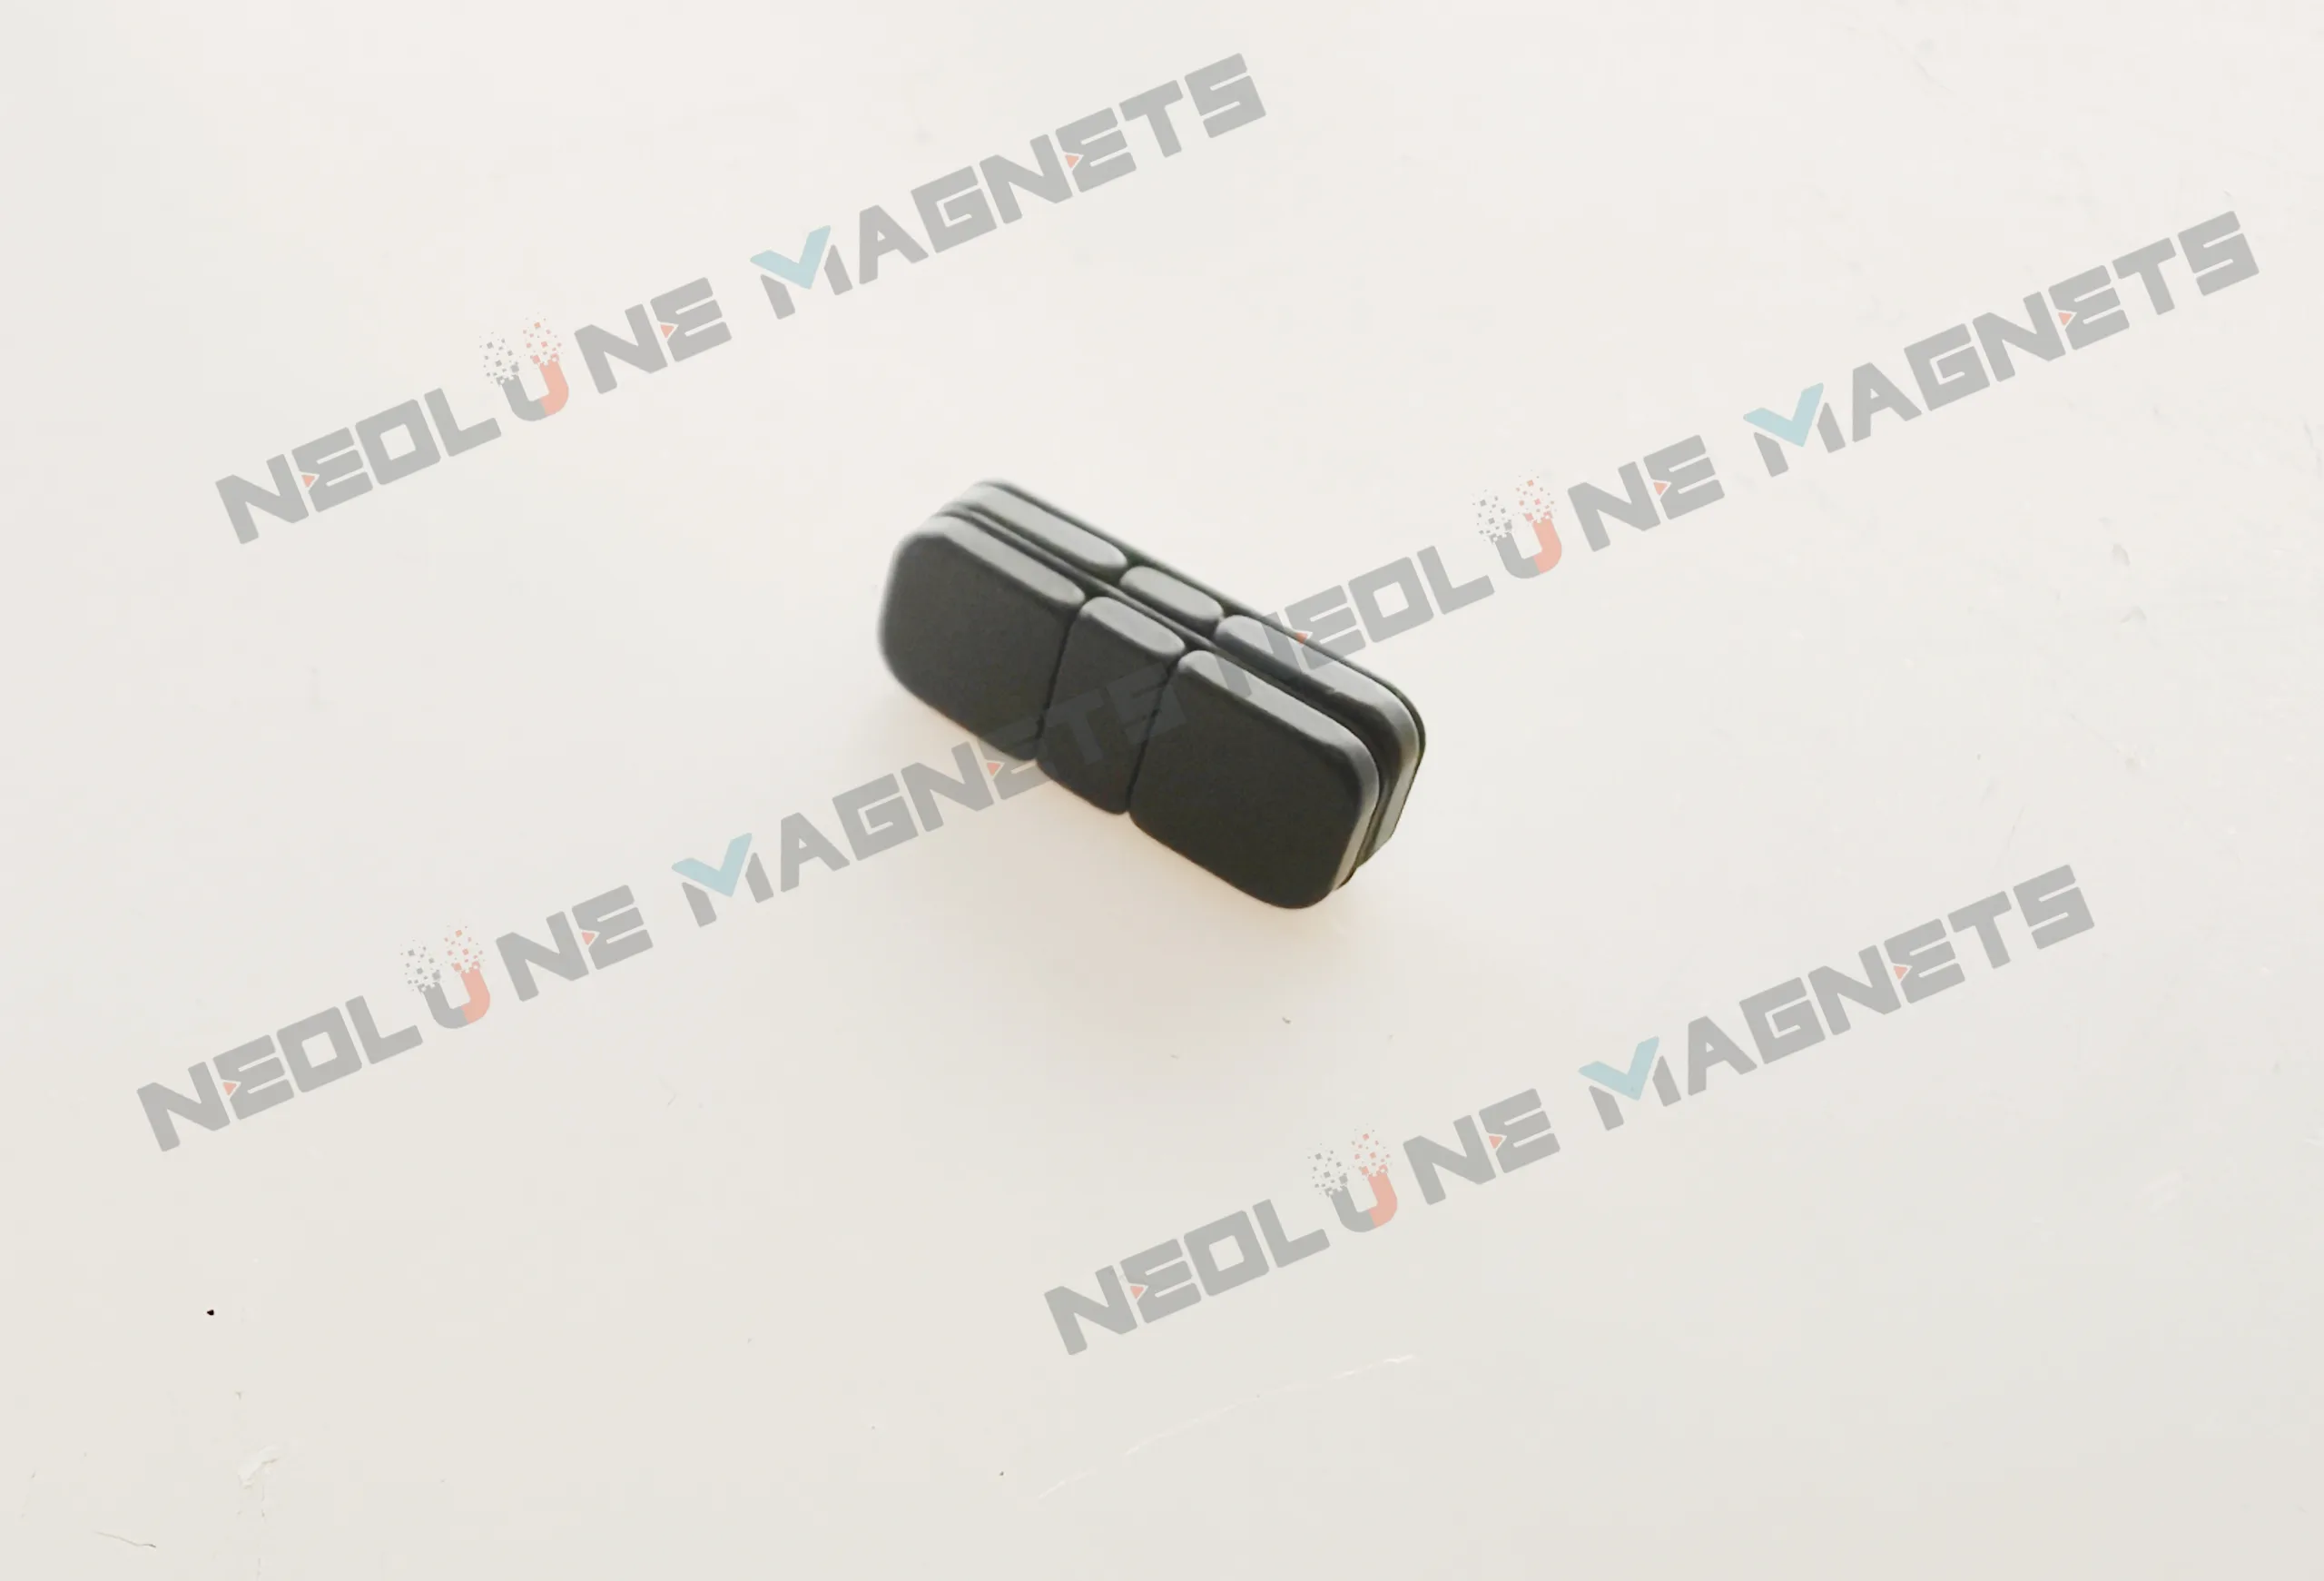
Componenti magnetici 3C compatti NEOLUNE MAGNETS con filigrana originale.

Componenti magnetici 3C

Array compatti per dispositivi 3C e giunti robotici, con disposizione, grado e rivestimento configurati secondo il disegno concordato.

Veda i componenti 3C
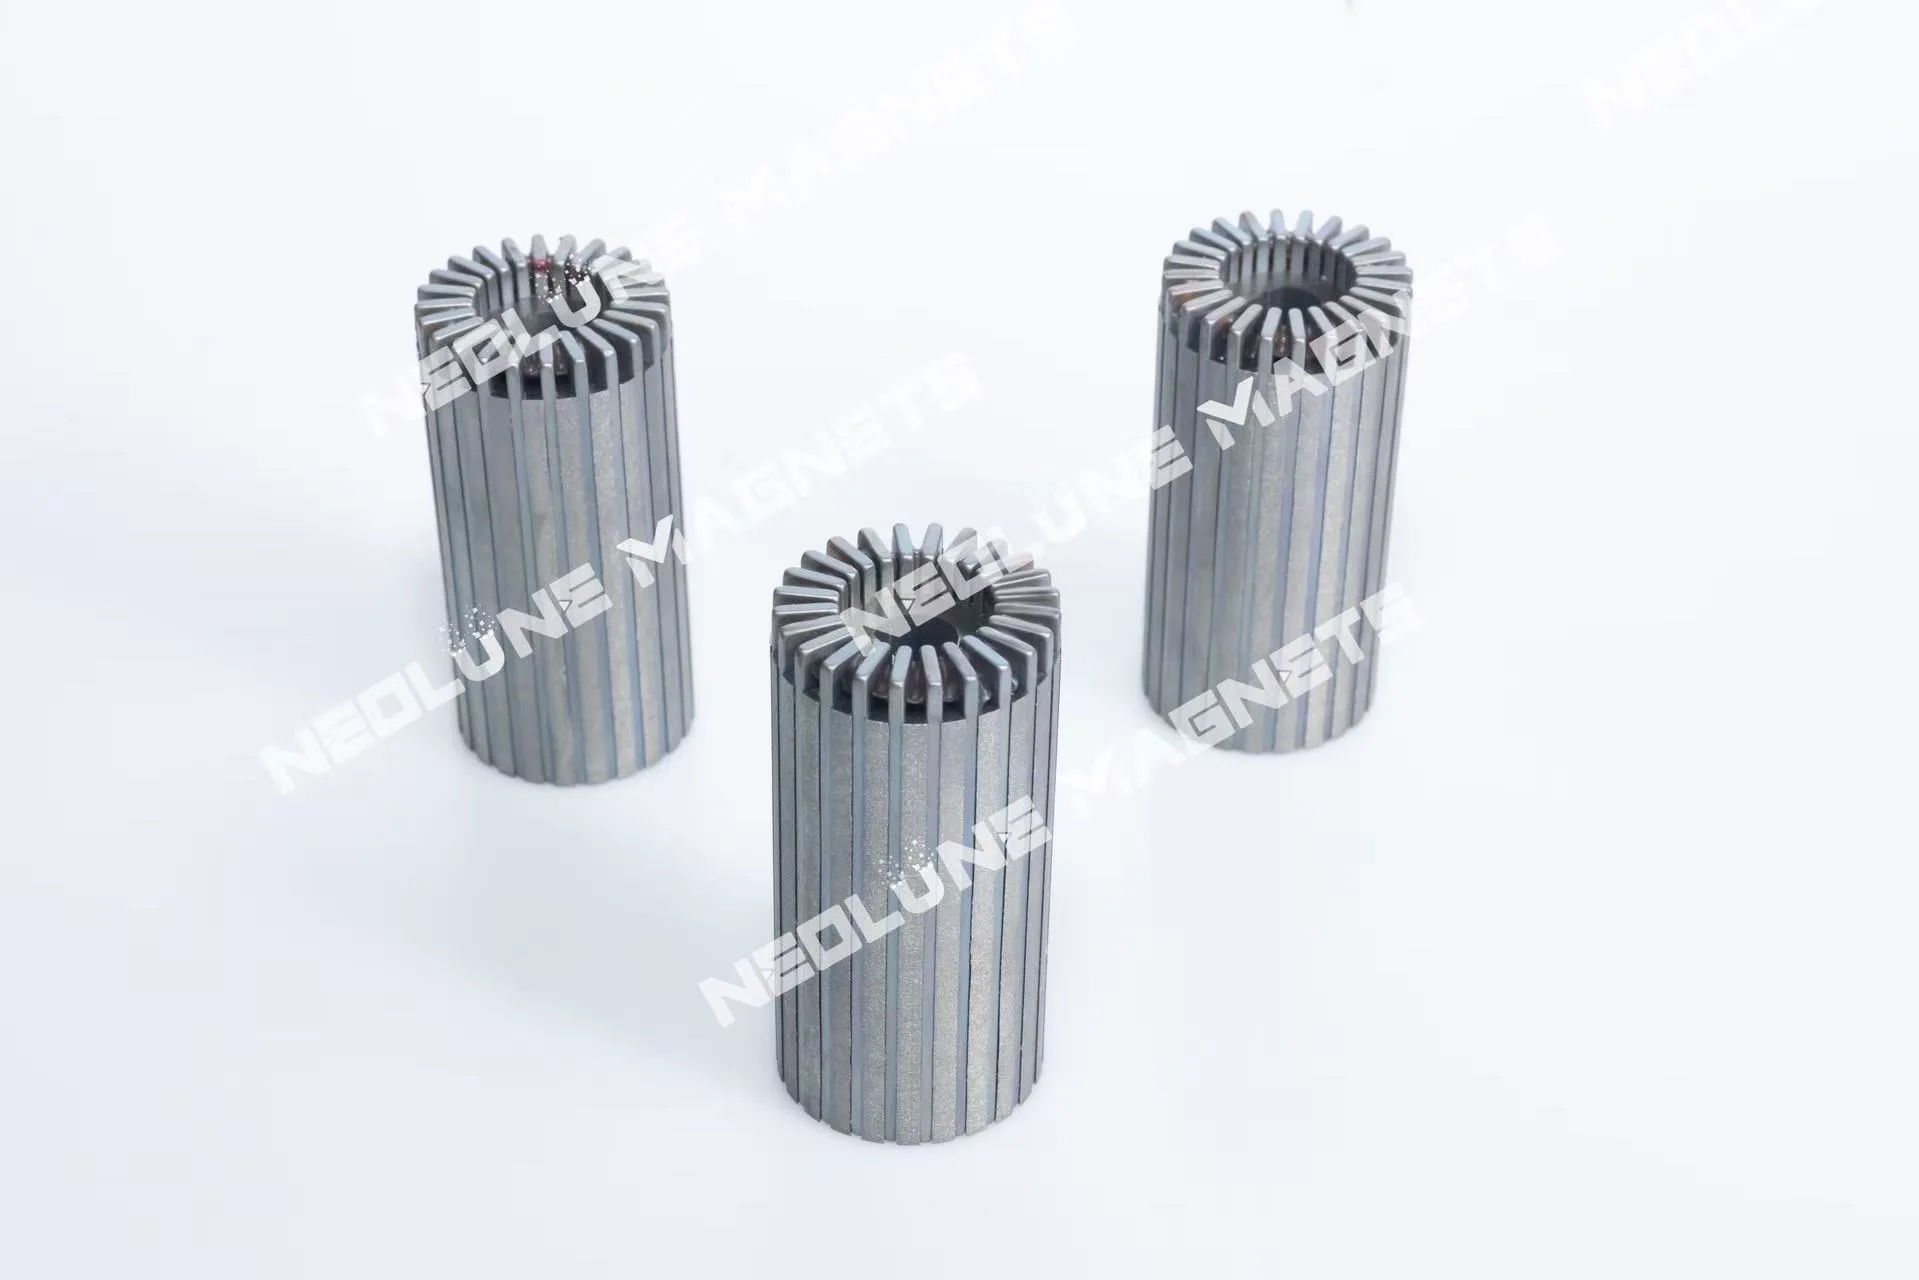
Componenti magnetici cilindrici per rotore NEOLUNE MAGNETS con filigrana originale.

Componenti magnetici per motori

Forme rotative e lineari, compresi componenti radiali per cuscinetti a magneti permanenti, per la revisione di disposizione e interfacce di montaggio.

Veda i componenti per motori
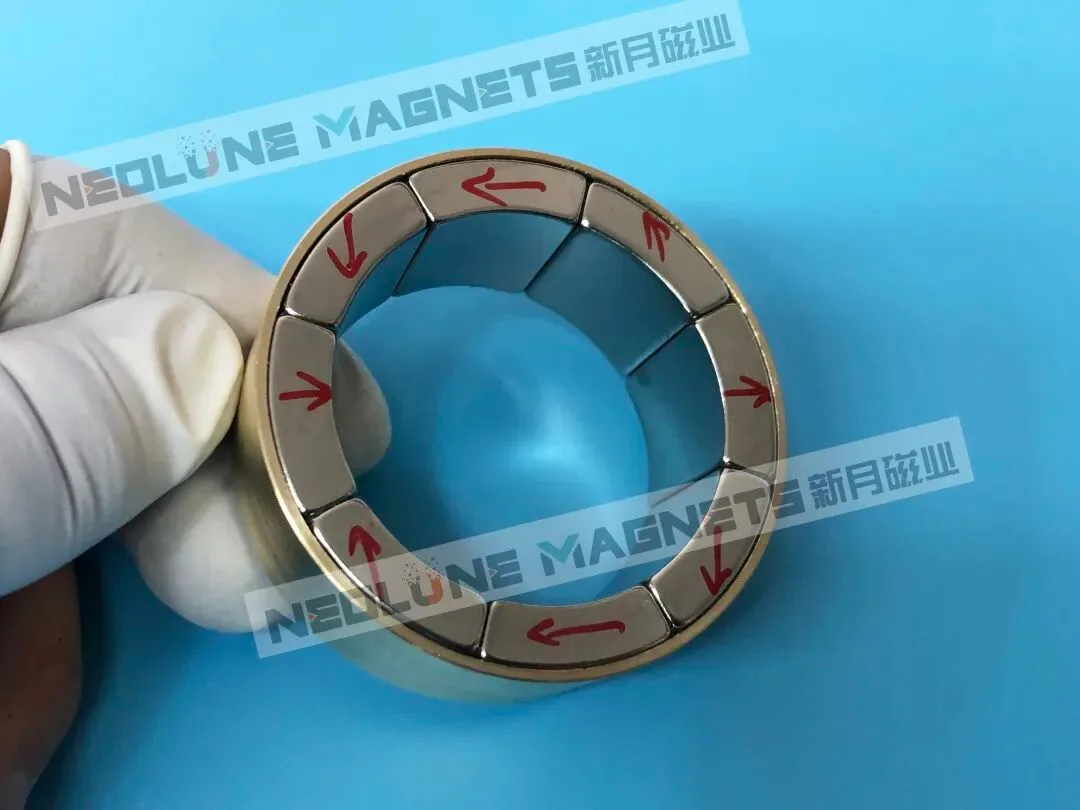
Assieme Halbach anulare NEOLUNE MAGNETS con marcature di magnetizzazione e filigrana originale.

Assiemi Halbach

Disposizioni anulari, cilindriche, lineari e ad arco per la revisione del circuito magnetico, quando campo di lavoro e vincoli di installazione richiedono una disposizione Halbach.

Veda gli assiemi Halbach

Dati del progetto robotico

La revisione del disegno riguarda il componente e la sua posizione nel robot. Segnali gli elementi non ancora definiti per discuterli, senza fissarli prima della prima richiesta.

Prepari la checklist dei requisiti
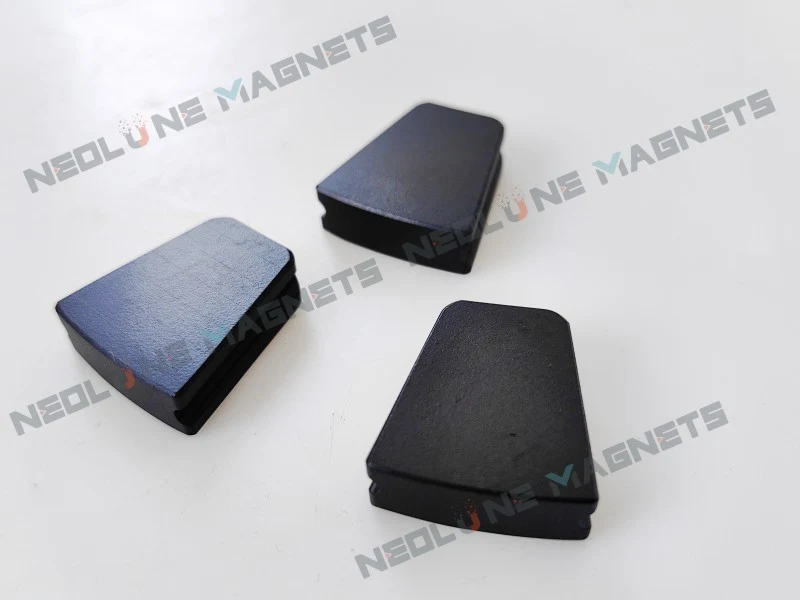
Esempi originali di componenti magnetici laminati NEOLUNE con filigrane visibili per la revisione dei disegni degli assiemi magnetici.
Funzione e posizione
Azionamento del giunto, trasmissione a giunto magnetico, supporto del mandrino o feedback di posizione; indichi la parte all'interno del meccanismo.
Ingombro e interfacce di accoppiamento
Dimensioni del componente, riferimenti del disegno, accoppiamento con albero, alloggiamento o supporto e accessibilità in montaggio.
Disposizione magnetica e traferro di lavoro
Disposizione dei poli, direzione di magnetizzazione, campo di lavoro, traferro o geometria della parete di contenimento; distanza dei sensori ove pertinente.
Condizioni operative
Temperatura, velocità, obiettivi di coppia o di carico di supporto e ambiente circostante. Indichi questi dati come requisiti di sistema.
Accettazione e quantità
Controlli dimensionali e magnetici critici, registrazioni richieste, set per prototipi e quantità di serie prevista.

Progettazione e impieghi correlati

Progettazione magnetica e assemblaggio

Esamini il percorso dal disegno all'assieme, compresi progettazione magnetica, posizionamento, incollaggio e polimerizzazione.

Controlli e rapporti di progetto

Concordi voci di controllo, criteri di accettazione, copertura e requisiti di registrazione dei lotti per il componente scelto.

Parliamo del Suo progetto robotico

Ci invii il meccanismo, il disegno del componente o un link per il download, le condizioni operative e le quantità previste. Valutiamo disposizione magnetica, materiale e requisiti di assemblaggio rispetto alle Sue interfacce di installazione.

I prototipi a pagamento possono partire da un set. Tempi di campionatura, minimo d'ordine di serie e consegna vengono confermati in base a progetto, attrezzature e quantità d'ordine.

Richieda un preventivo

Disegni e specifiche possono essere inviati anche via e-mail.