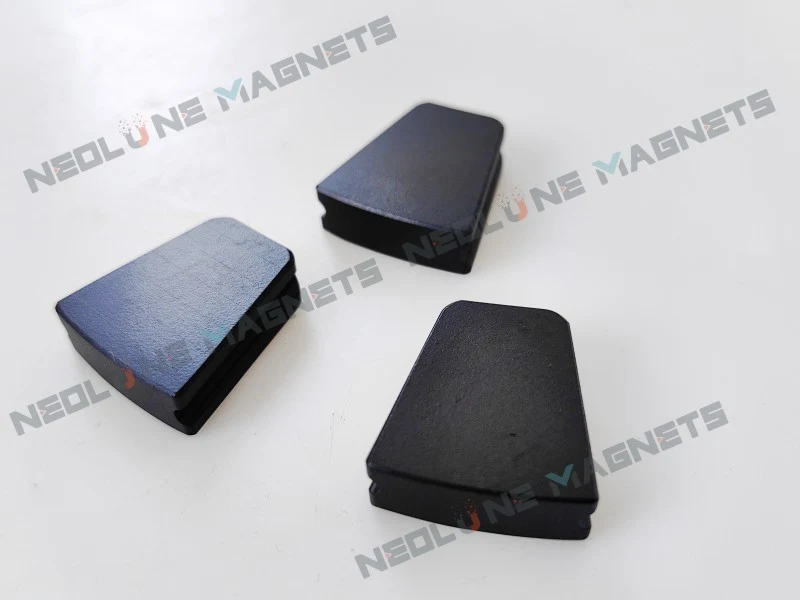
关节永磁伺服电机
设备场景: 协作机械臂、六轴工业机器人、SCARA机器人及移动机器人夹爪。
转子磁体与定子绕组相互作用,产生关节驱动力矩。Halbach排布可作为方案之一,结合电机设计进行评审。
设计目标: 紧凑安装、高转矩密度及平稳的关节运动。
关节驱动、磁力耦合传动、轴承概念与位置感应组件,对磁路排布提出不同要求。
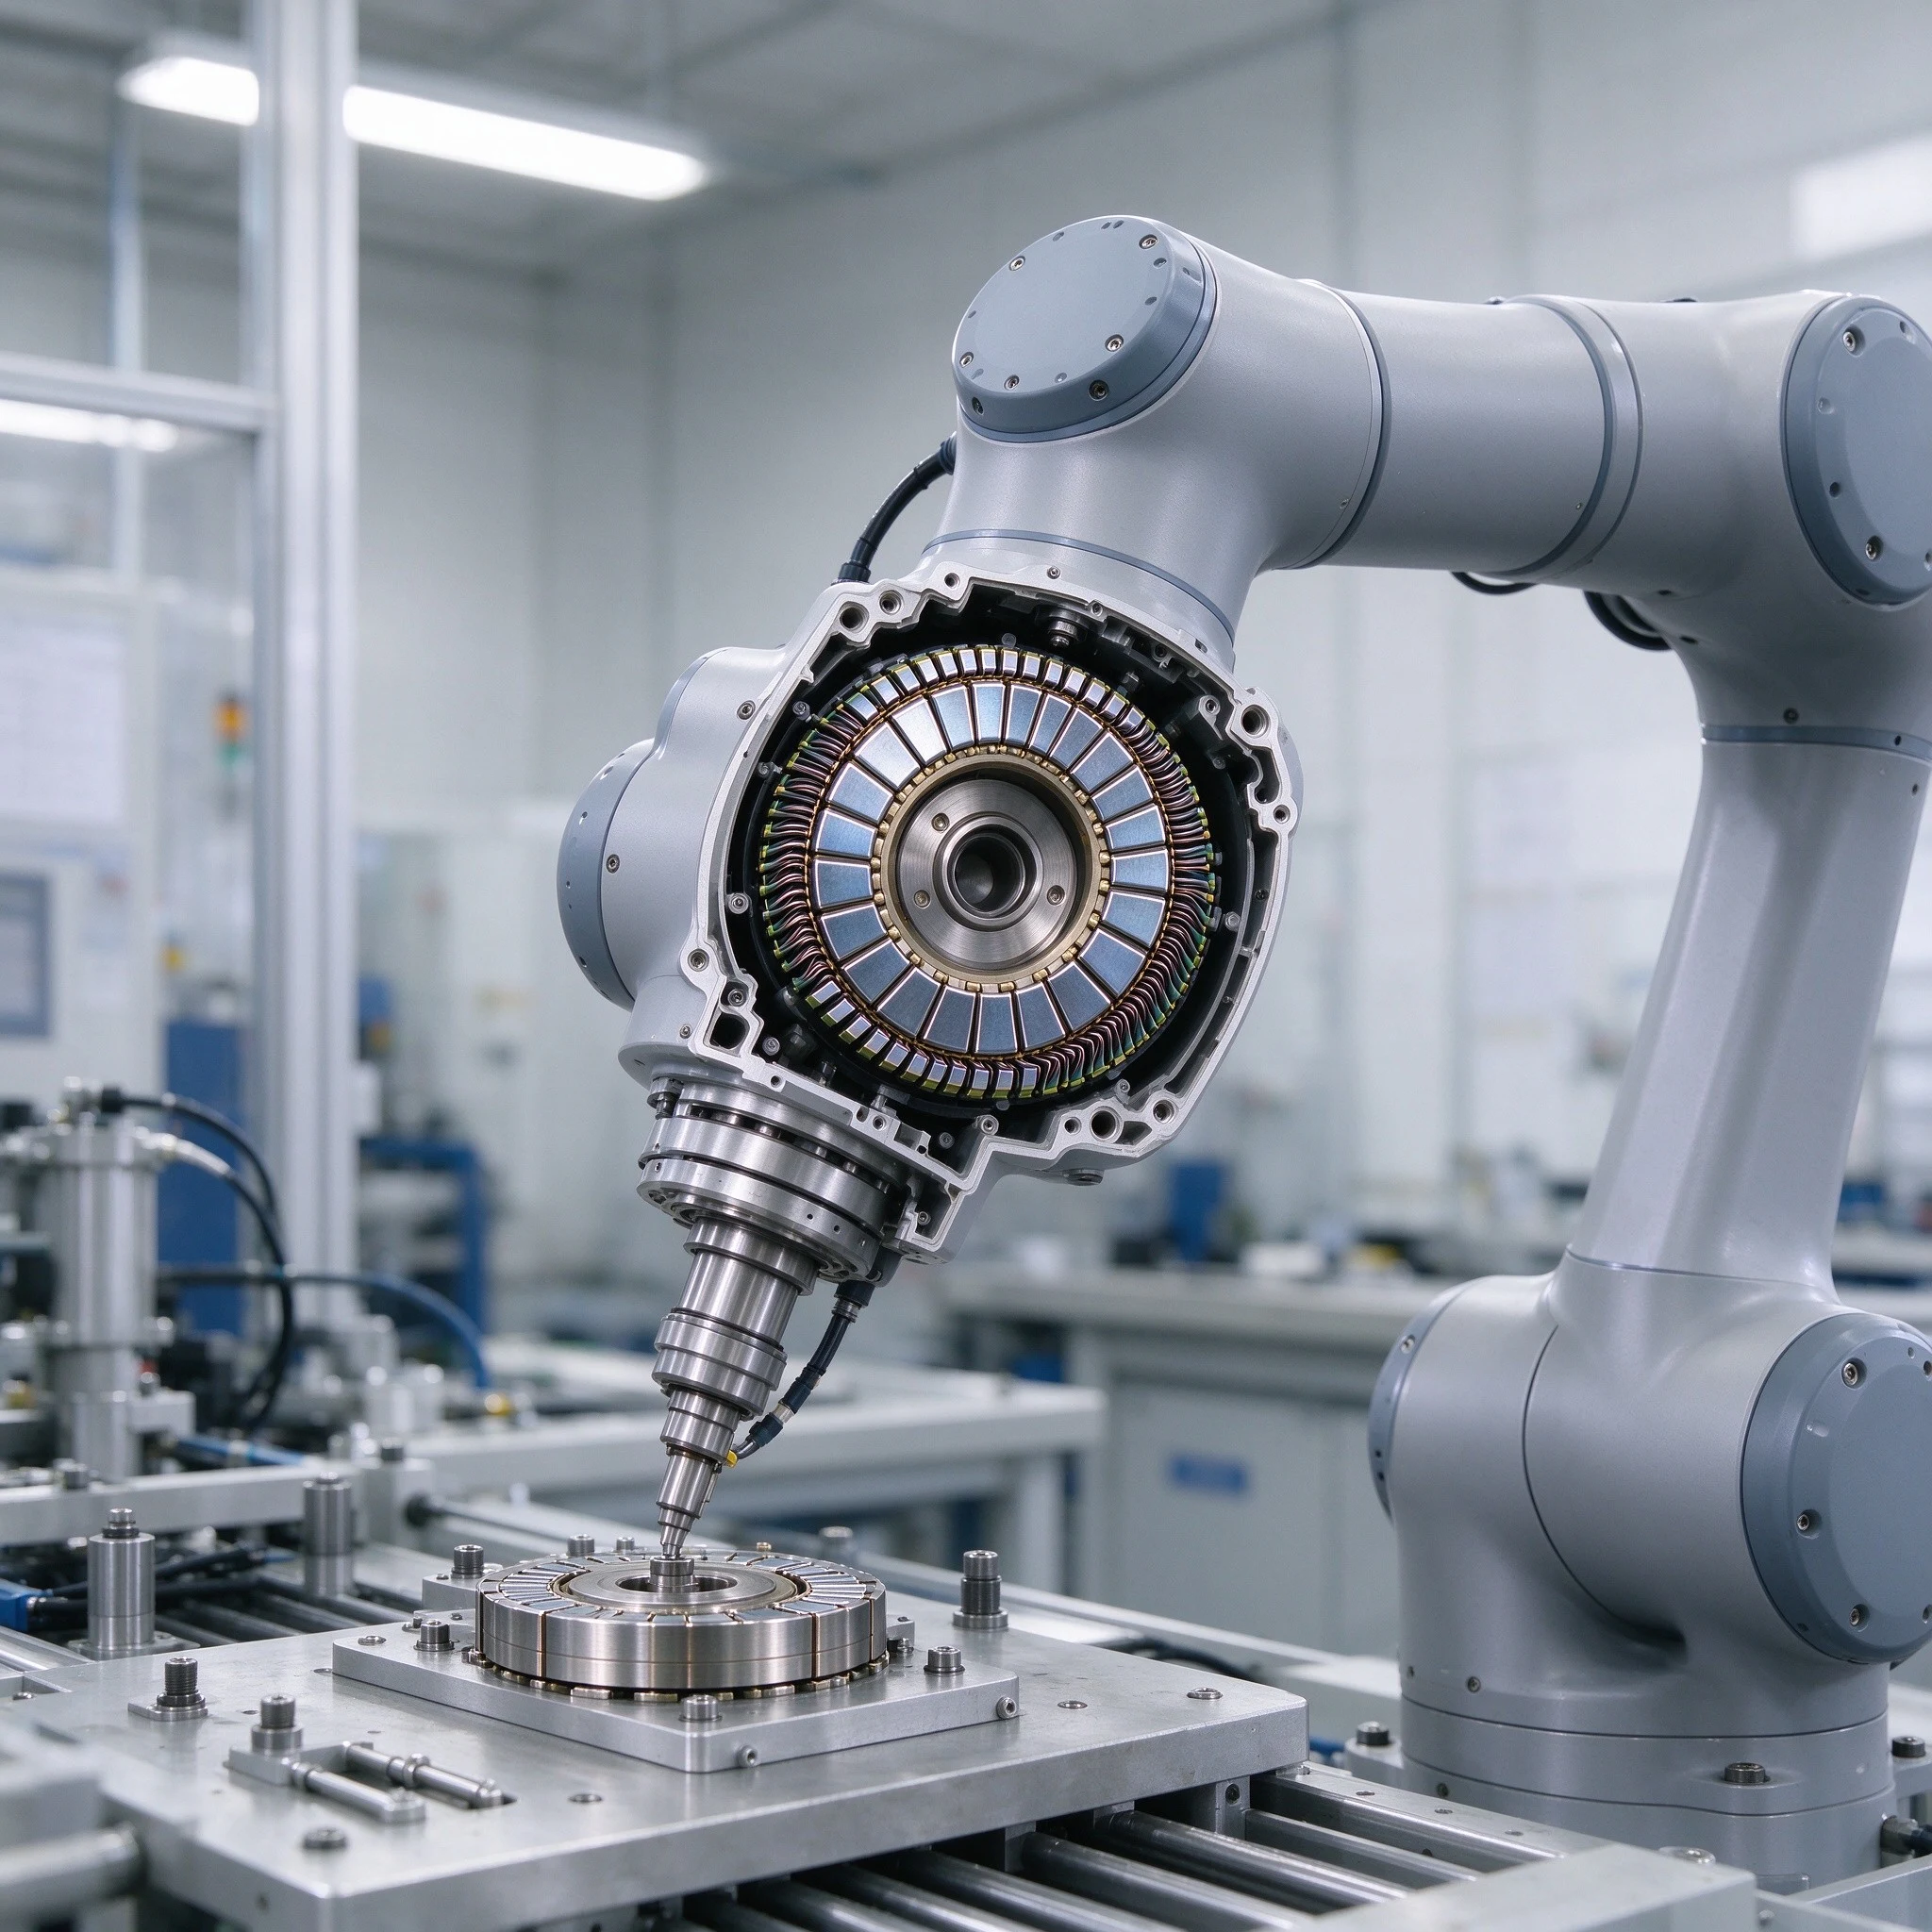
设备场景: 协作机械臂、六轴工业机器人、SCARA机器人及移动机器人夹爪。
转子磁体与定子绕组相互作用,产生关节驱动力矩。Halbach排布可作为方案之一,结合电机设计进行评审。
设计目标: 紧凑安装、高转矩密度及平稳的关节运动。
设备场景: 末端执行器、真空搬运机器人、化工传输机器人、水下检测及密封传输机械手。
内外磁转子跨隔离壁非接触传递力矩。隔离间隙与过载滑脱取决于耦合器与隔离壁的设计。
设计目标: 隔离式力矩传递与过载滑脱特性。
设备场景: 高速机器人磨削及加工主轴;洁净半导体搬运用转子。
在合适的转子支撑结构中,永磁组件可参与提供支撑力。转子稳定性、承载能力及辅助支撑须作为完整系统的一部分评审。
设计目标: 在合适设计中实现非接触支撑、降低振动及无油运行。
设备场景: 关节反馈、AGV/AMR位置检测、限位检测及旋转编码器模块。
磁环与霍尔传感器配合,为控制器提供角度或位置信号。磁极排布、传感器间距及信号要求一并确定。
设计目标: 面向运动控制的非接触位置反馈。
3C阵列、电机组件与Halbach组件提供不同的结构,供图纸评审。所需的机器人系统功能决定排布与接口。
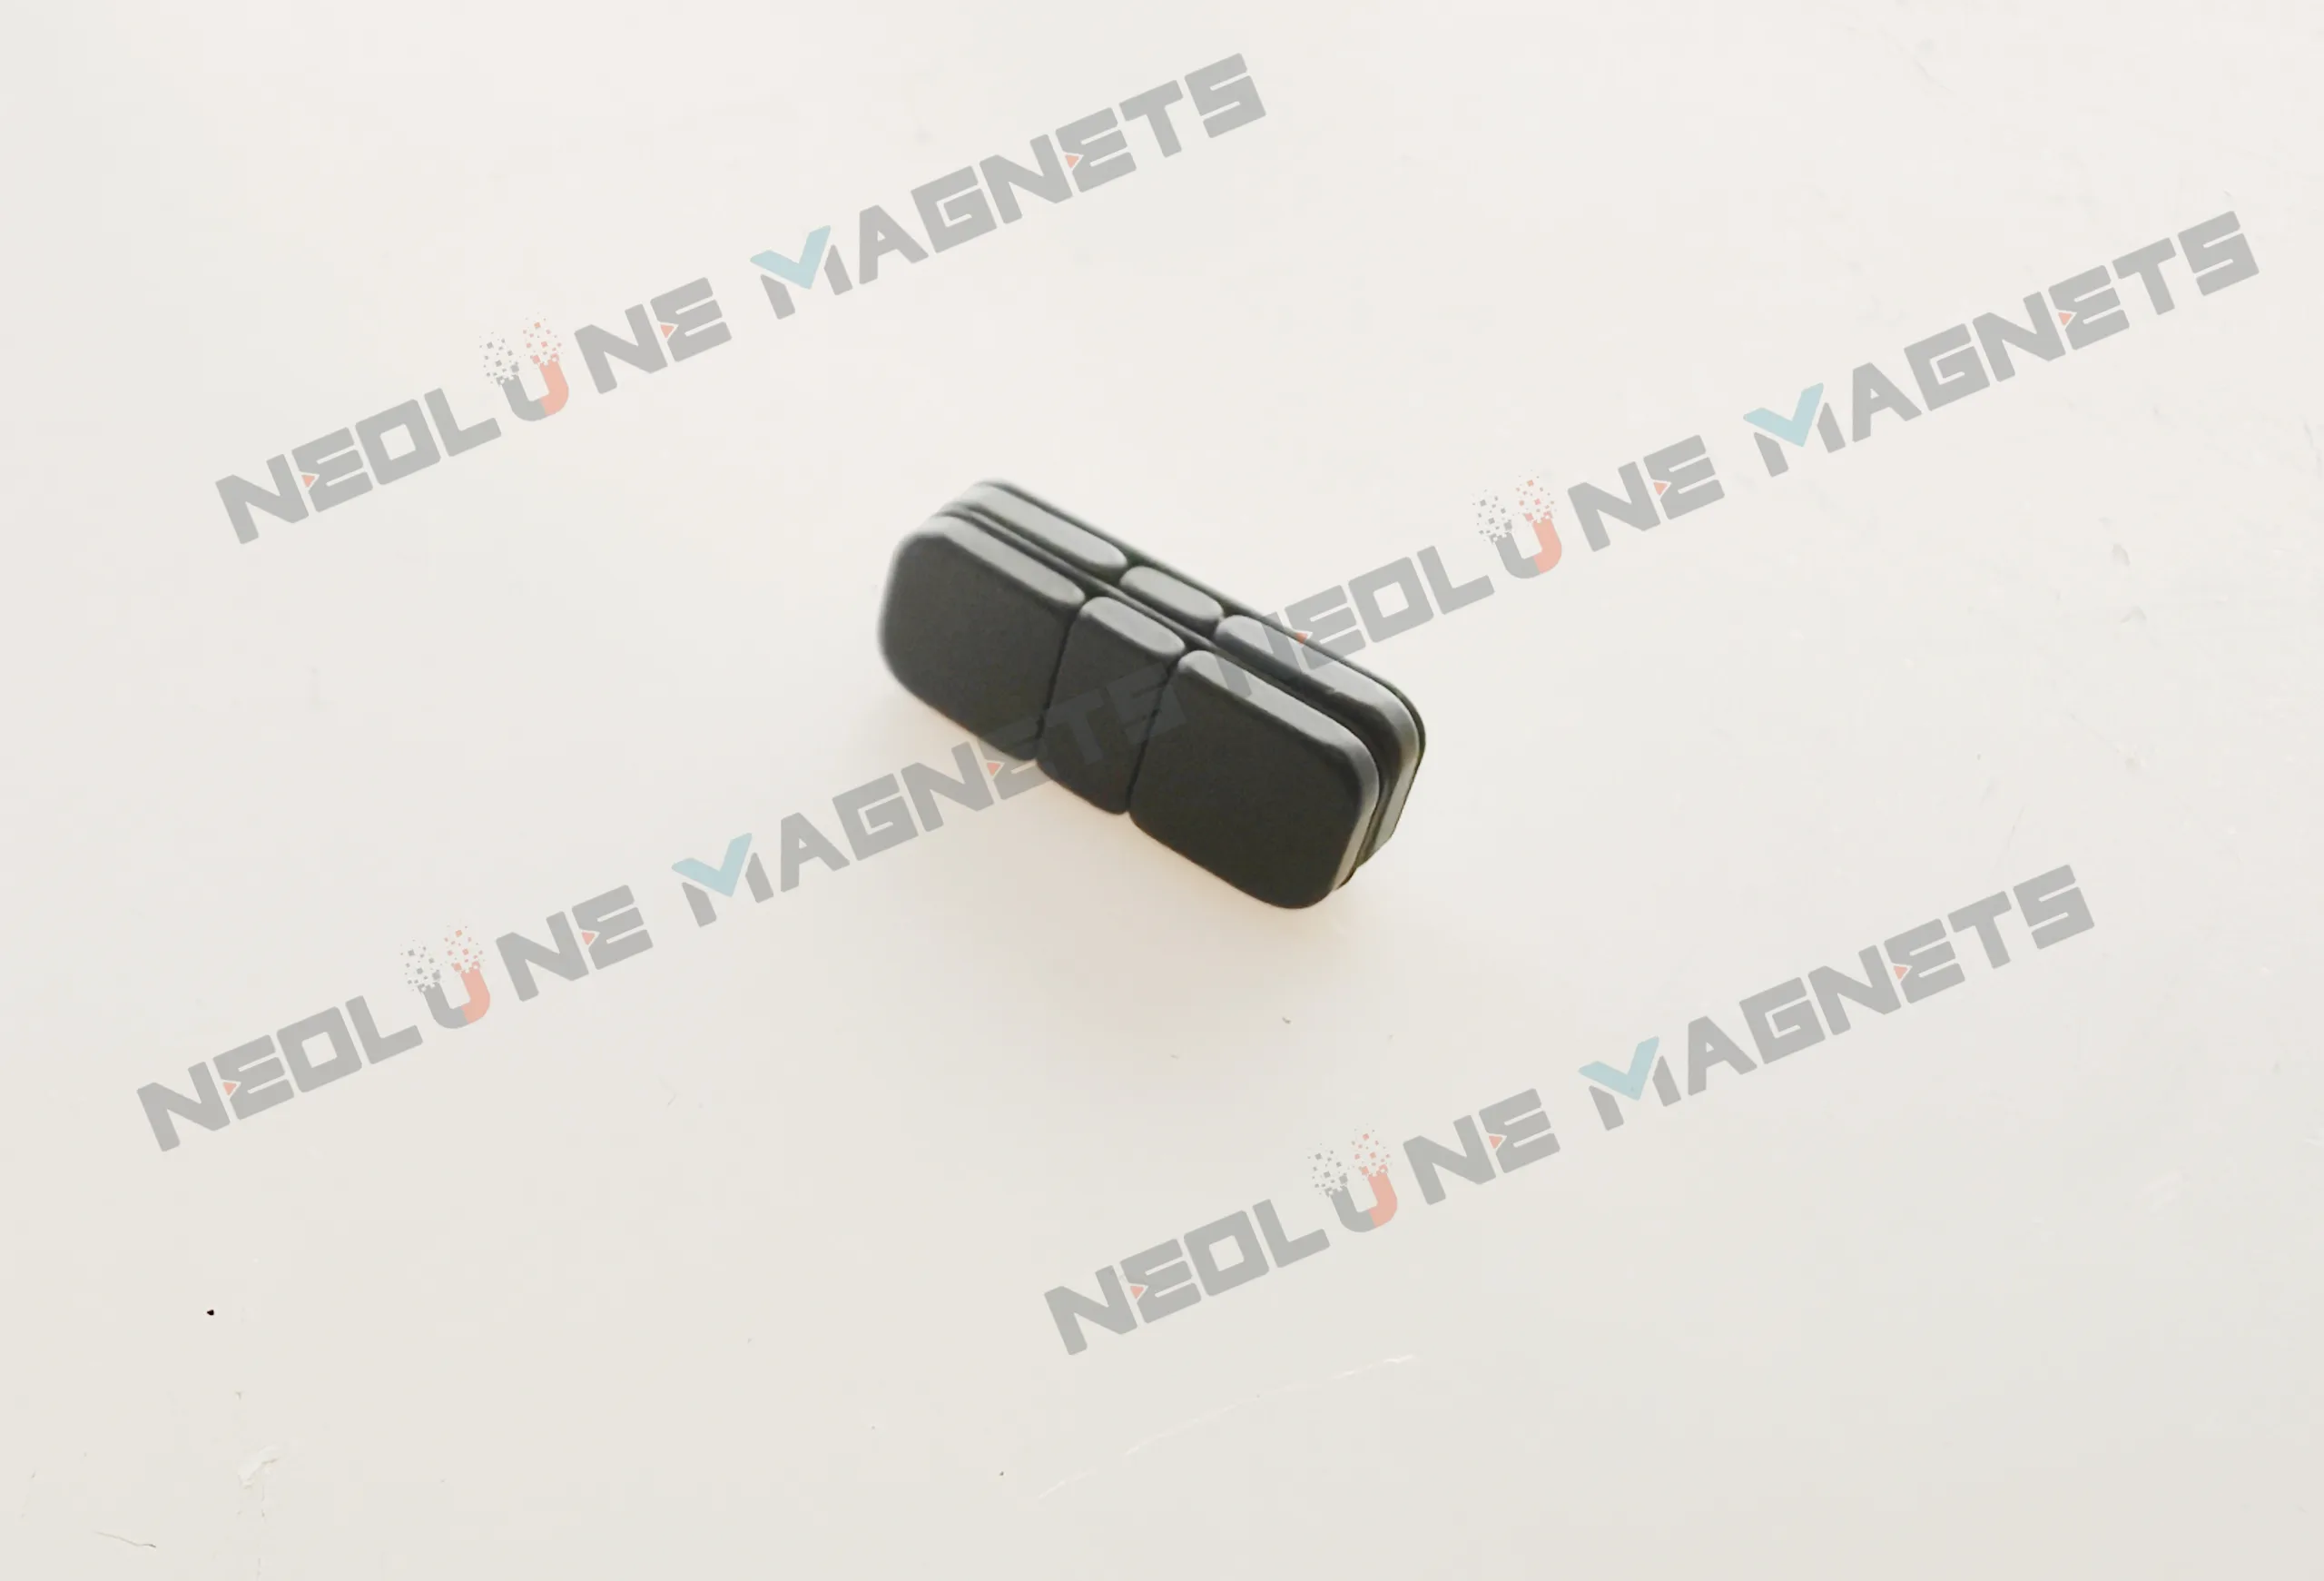
面向3C设备及机器人关节的紧凑阵列,磁体排布、牌号与镀层按约定图纸配置。
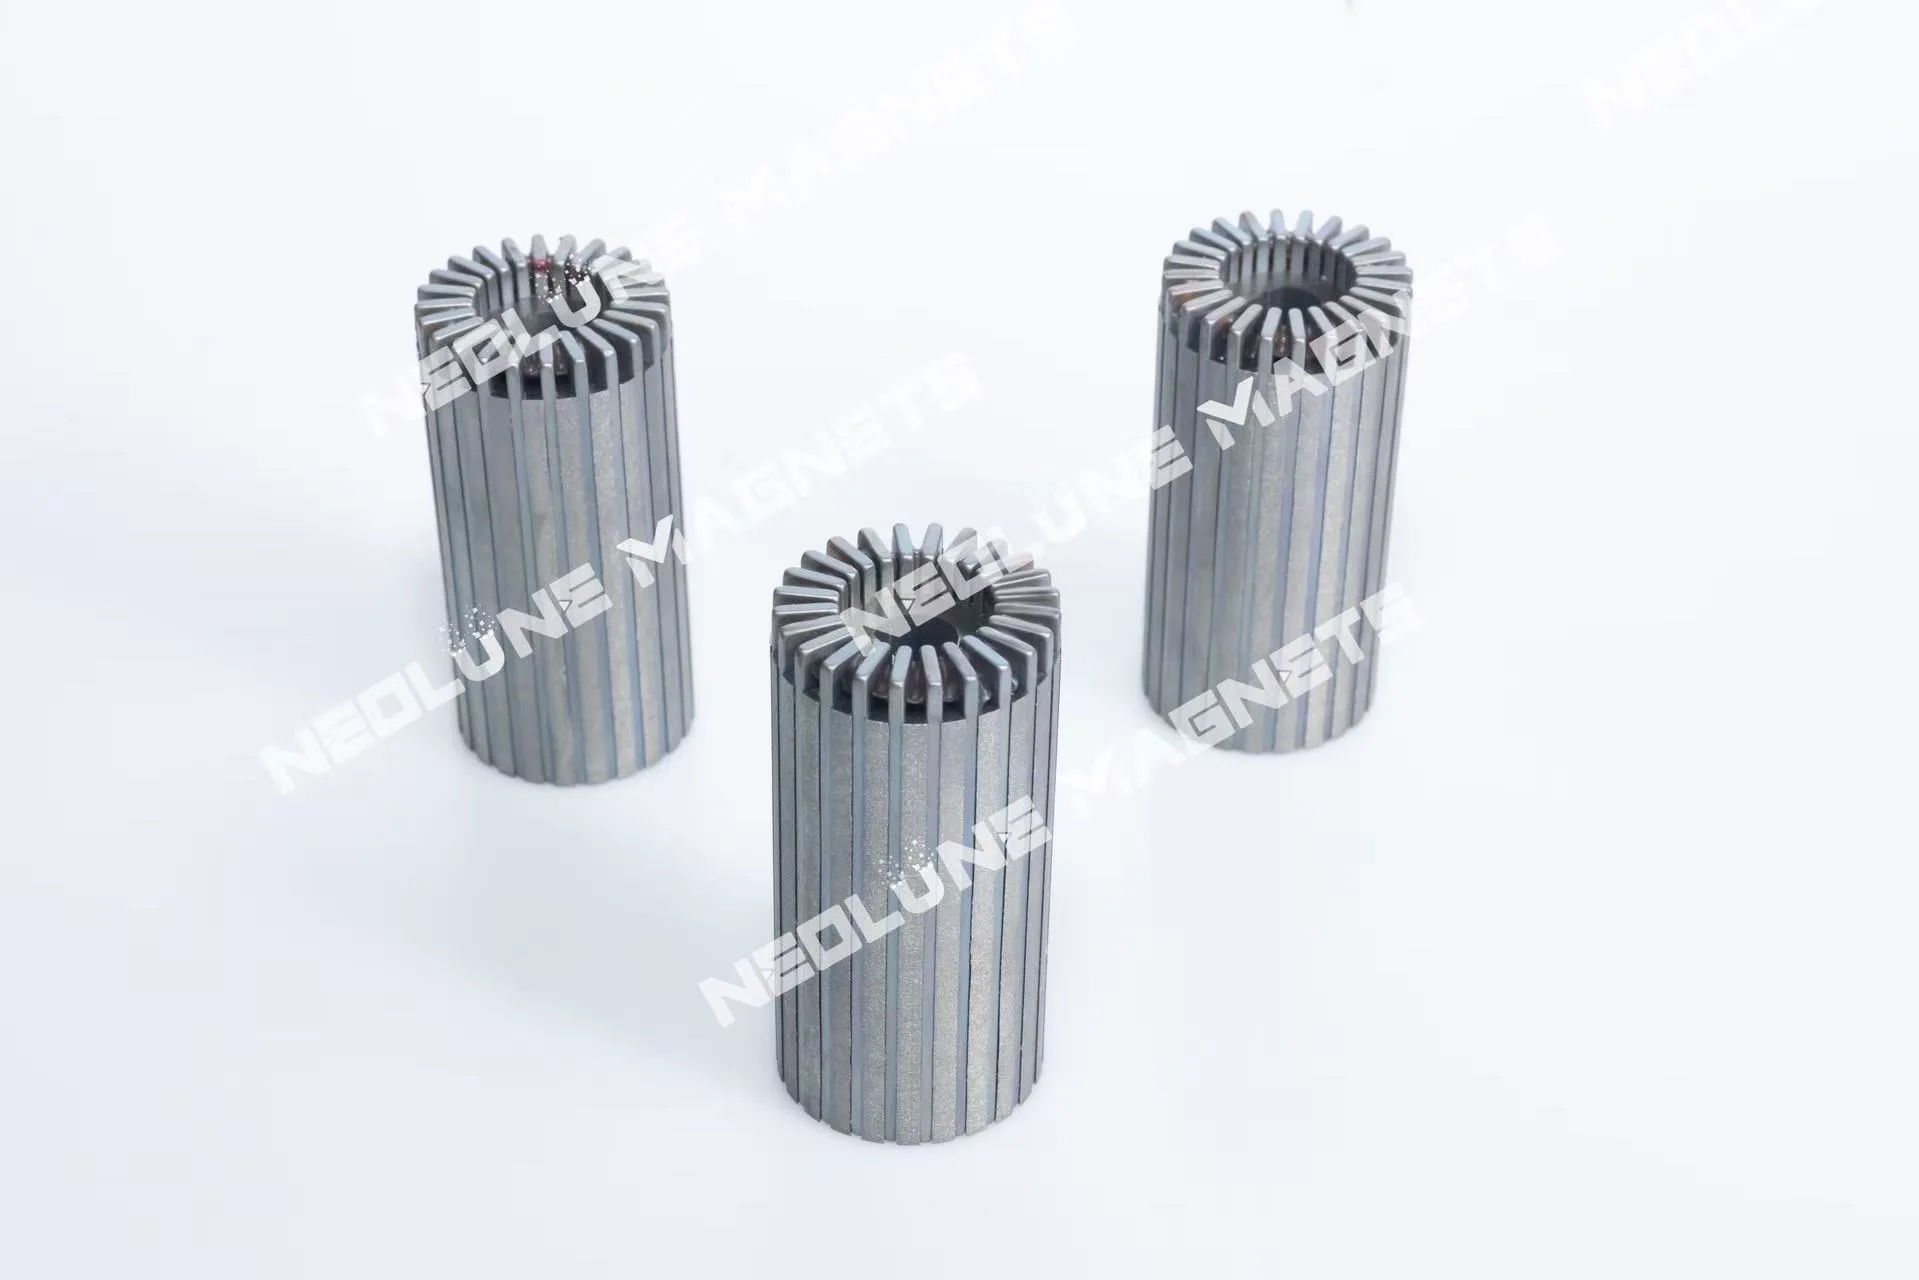
旋转与直线形式,含径向永磁磁轴承组件,供排布及安装接口评审。
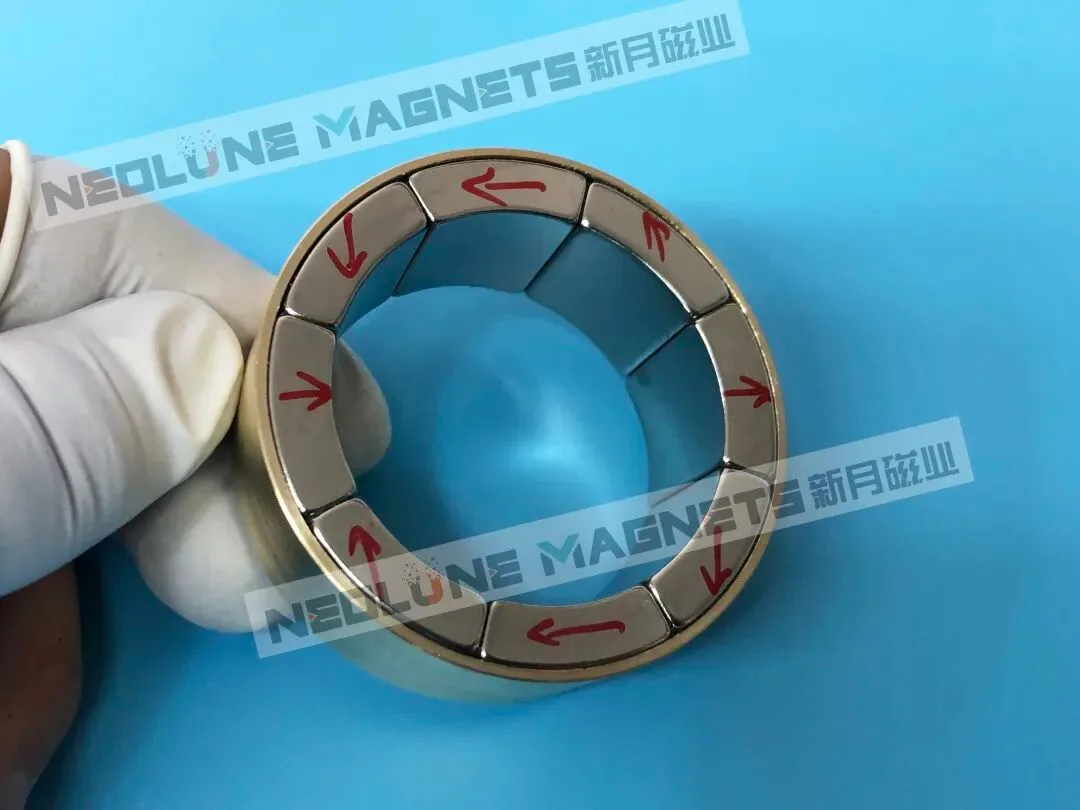
环形、圆筒形、直线及瓦形阵列,供磁路评审;适用于工作磁场与安装条件需要Halbach排布的场合。
请提供机构、组件图纸或下载链接、运行工况及预计数量。我们将结合您的安装接口评审磁路、材料与装配要求。
收费样机可从1套起做。样品周期、量产起订量及交期按设计、工装与订单数量确认。