관절용 영구자석 서보 모터
장비: 협동 로봇 암, 6축 산업용 로봇, SCARA 로봇 및 이동 로봇 그리퍼.
로터 자석이 스테이터 권선과 상호 작용하여 관절 구동 토크를 생성합니다. Halbach 배열은 모터 설계와 함께 검토할 수 있는 배치 방식 중 하나입니다.
설계 목표: 컴팩트한 설치, 높은 토크 밀도 및 부드러운 관절 운동.
관절 구동, 자기 커플링 전동, 베어링 개념 및 위치 감지 부품은 각각 자기 배열에 다른 요구사항을 제기합니다.
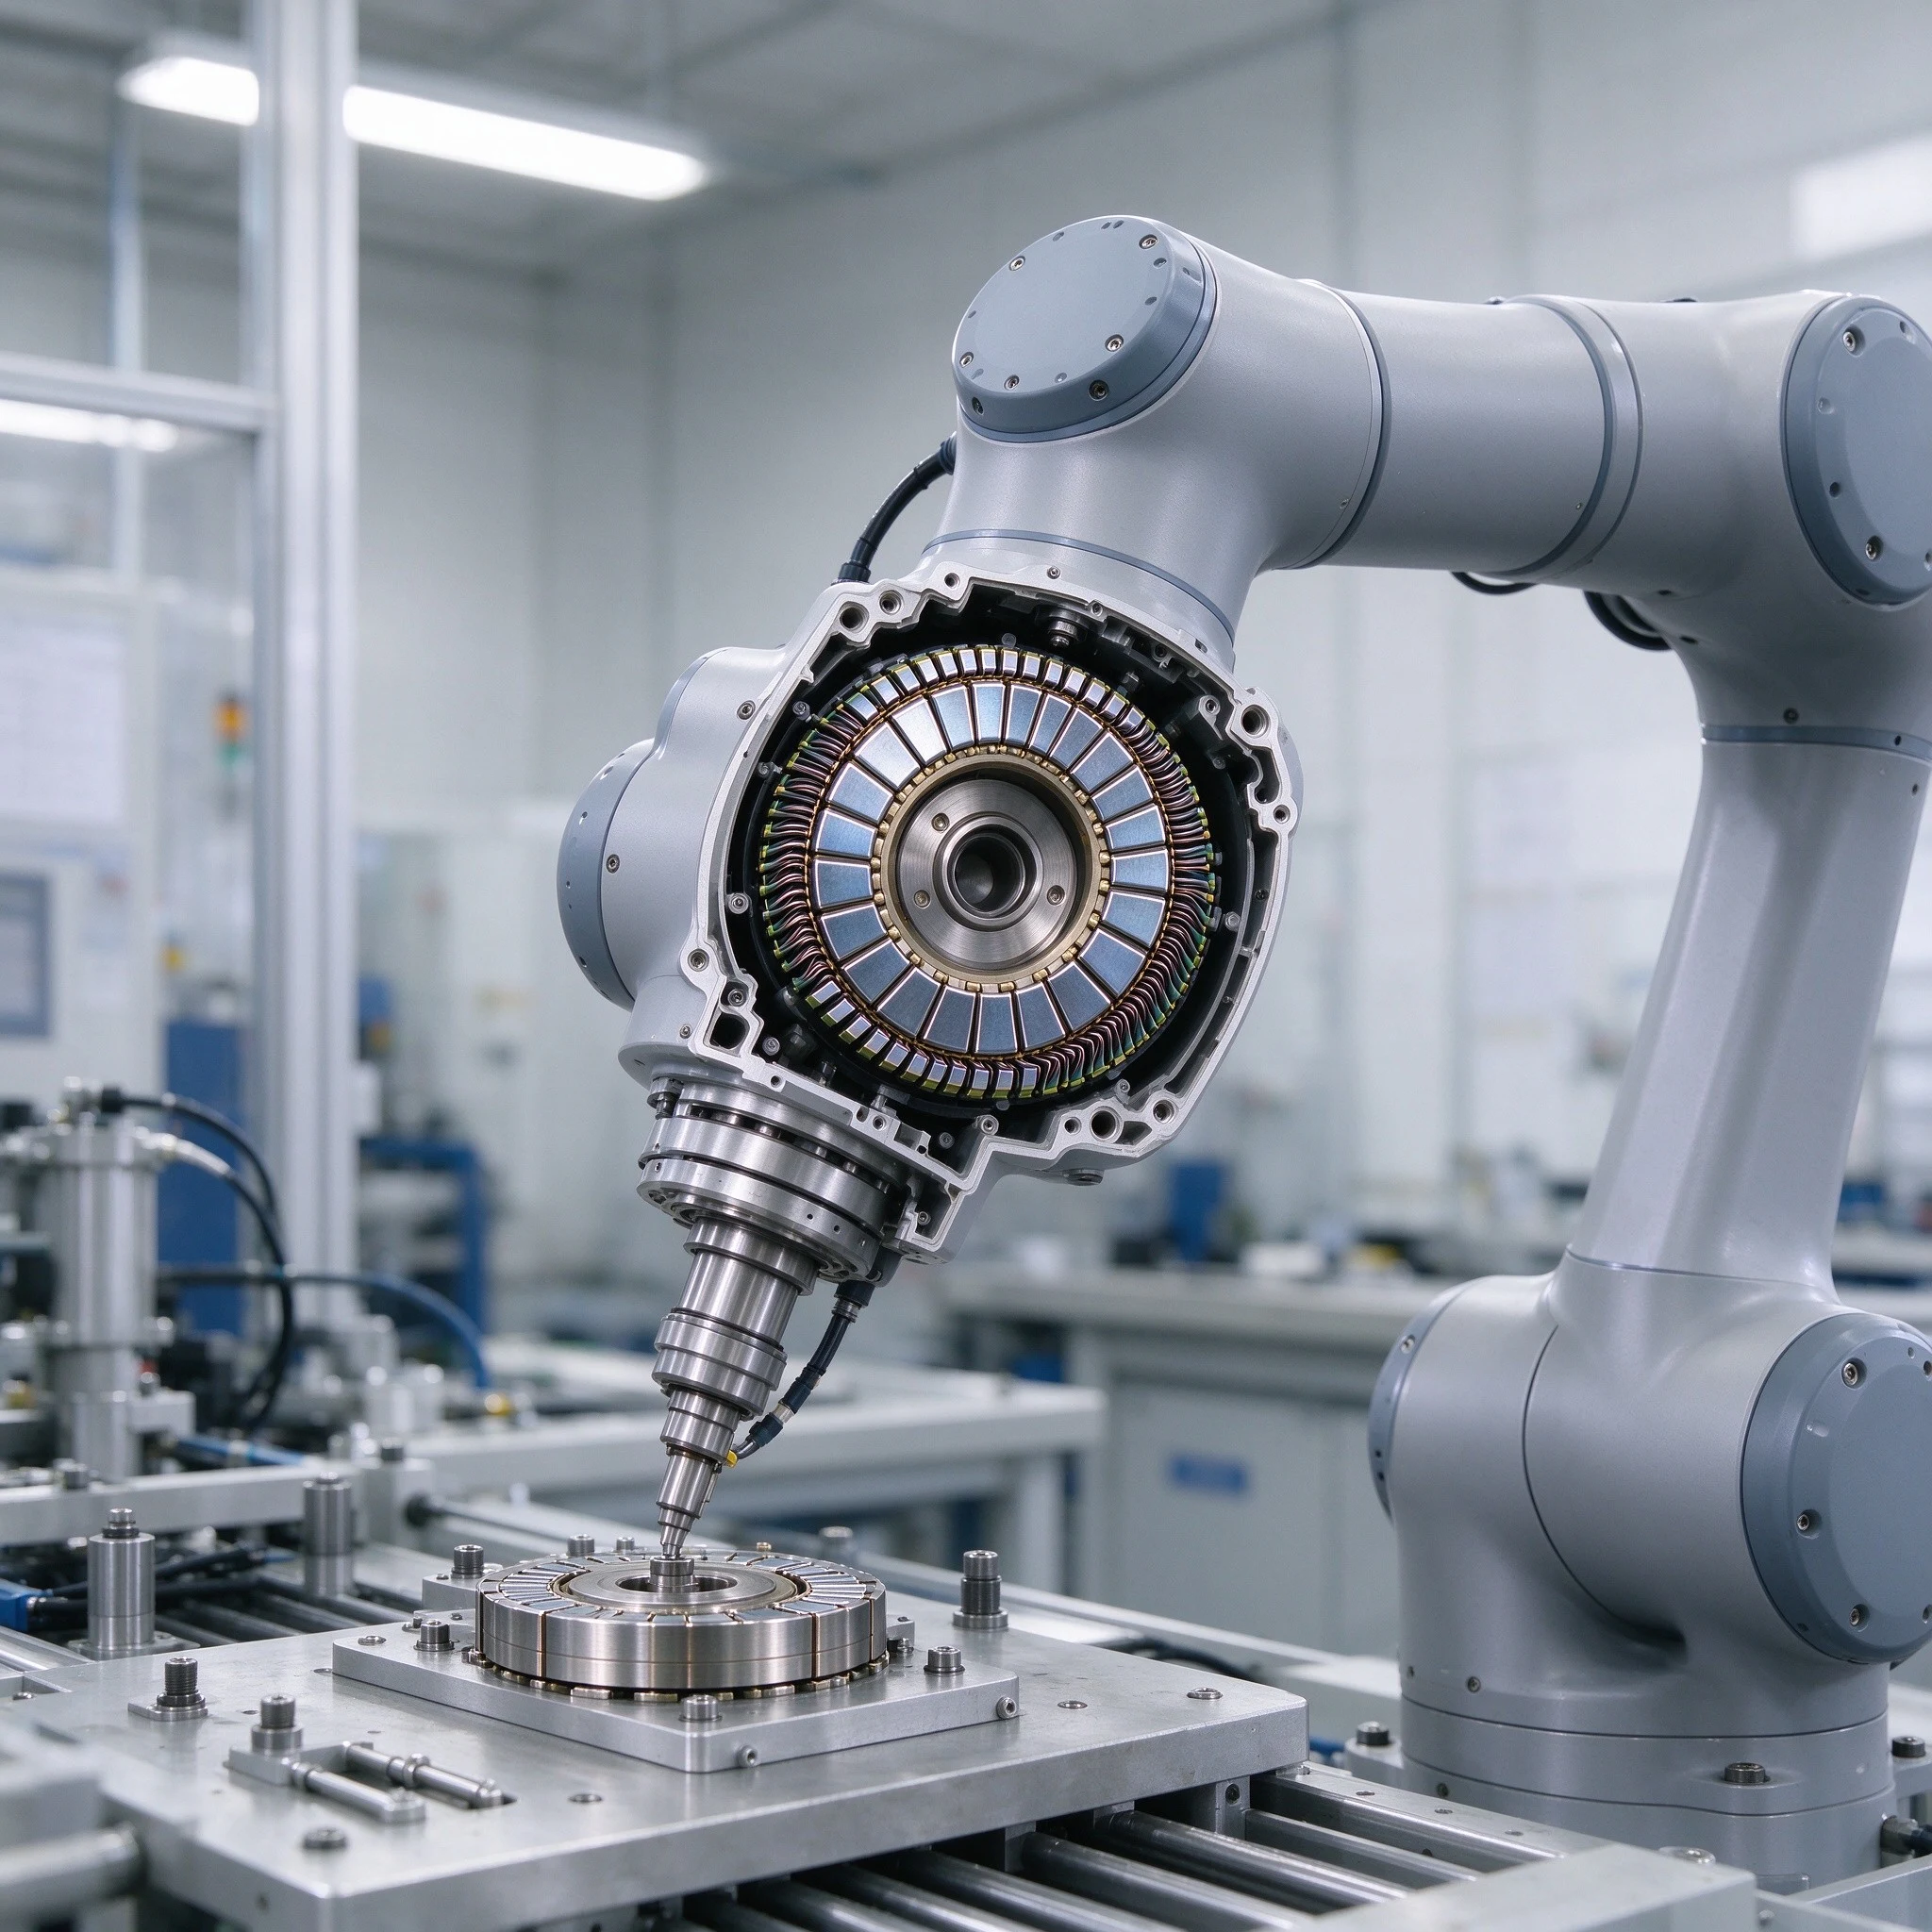
장비: 협동 로봇 암, 6축 산업용 로봇, SCARA 로봇 및 이동 로봇 그리퍼.
로터 자석이 스테이터 권선과 상호 작용하여 관절 구동 토크를 생성합니다. Halbach 배열은 모터 설계와 함께 검토할 수 있는 배치 방식 중 하나입니다.
설계 목표: 컴팩트한 설치, 높은 토크 밀도 및 부드러운 관절 운동.
장비: 엔드 이펙터, 진공 반송 로봇, 화학물질 이송 로봇, 수중 검사 및 밀폐 이송 매니퓰레이터.
내부와 외부 자기 로터가 격벽을 사이에 두고 비접촉으로 토크를 전달합니다. 이격 거리와 과부하 슬립은 커플링과 격벽 설계에 따릅니다.
설계 목표: 격리형 토크 전달 및 과부하 슬립 특성.
장비: 고속 로봇 연삭·가공 스핀들, 청정 반도체 반송 로터.
영구자석 부품은 적합한 로터 지지 구조에서 지지력에 기여할 수 있습니다. 로터 안정성, 부하 용량 및 보조 지지는 전체 시스템의 일부로 검토해야 합니다.
설계 목표: 적합한 설계에서 비접촉 지지, 진동 저감 및 무유 윤활 운전.
장비: 관절 피드백, AGV/AMR 위치 감지, 리미트 검출 및 회전 엔코더 모듈.
자석 링은 홀 센서와 함께 작동하여 컨트롤러에 각도 또는 위치 신호를 제공합니다. 극 배열, 센서 간격 및 신호 요구사항은 함께 정의합니다.
설계 목표: 모션 제어를 위한 비접촉 위치 피드백.
3C 배열, 모터 부품 및 Halbach 어셈블리는 도면 검토를 위한 서로 다른 구조를 제공합니다. 필요한 로봇 시스템 기능이 배열과 인터페이스를 결정합니다.
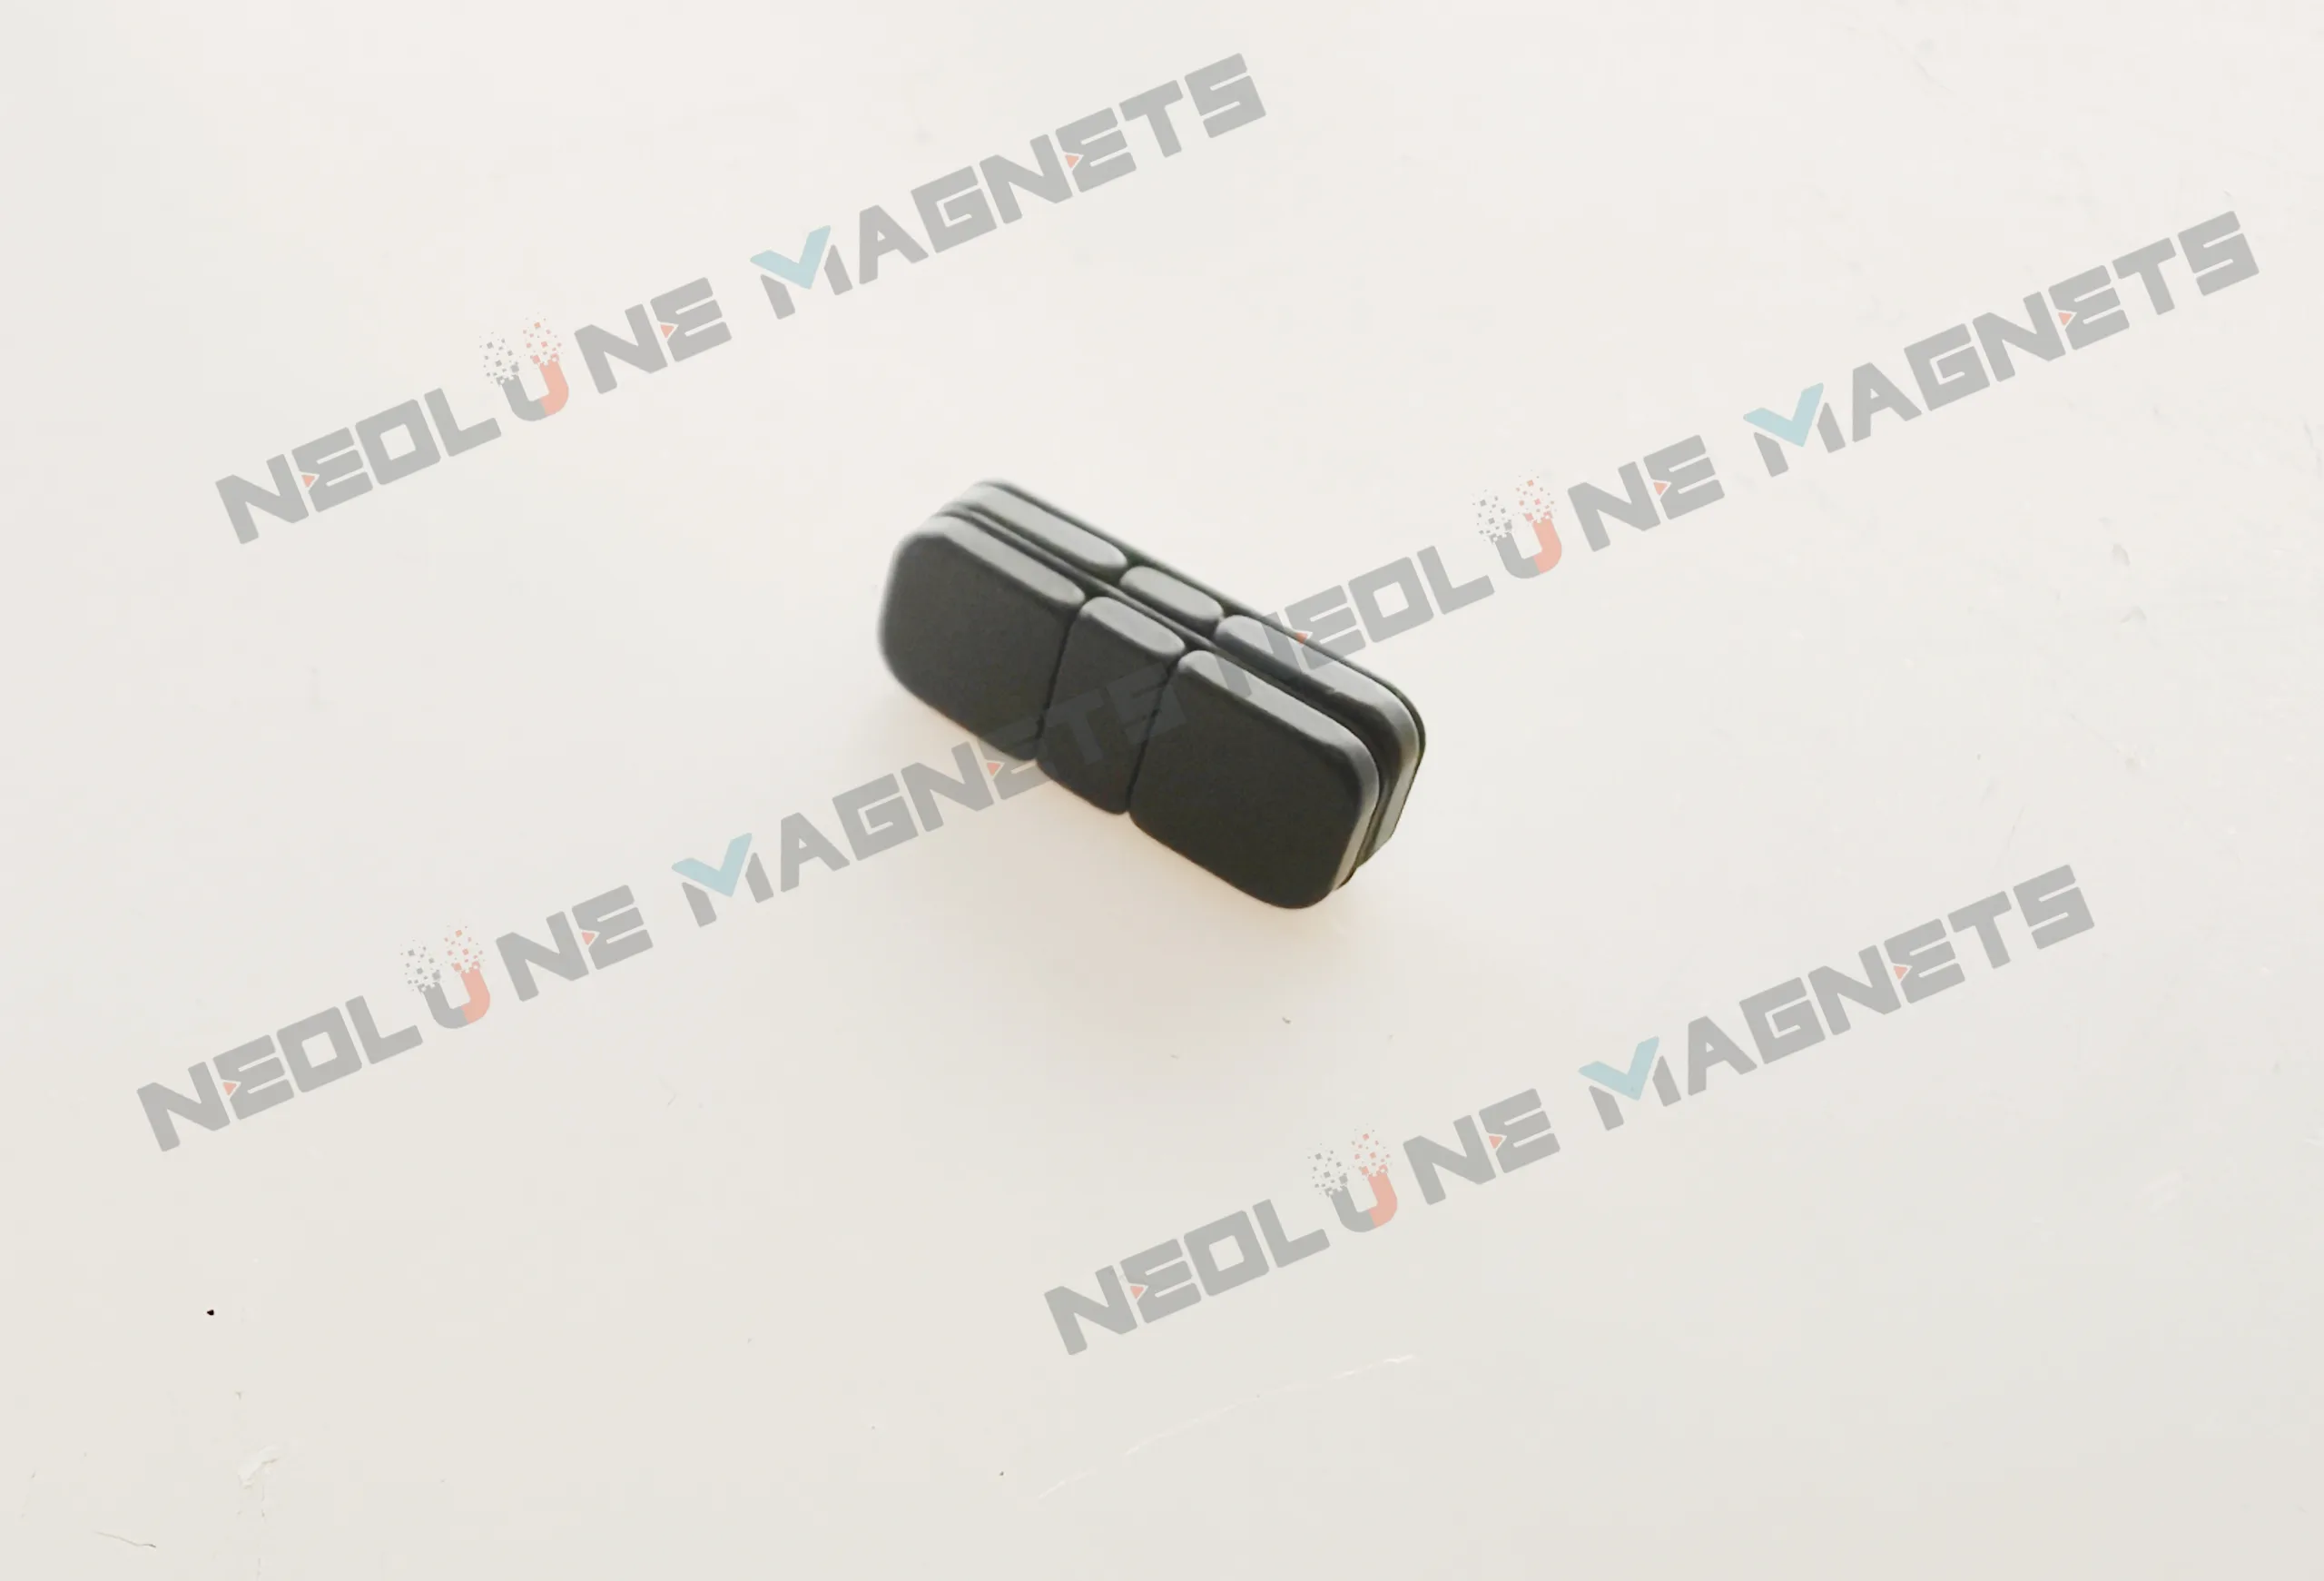
3C 장비 및 로봇 관절용 소형 배열로, 자석 배치와 등급, 코팅은 합의된 도면에 따라 구성합니다.
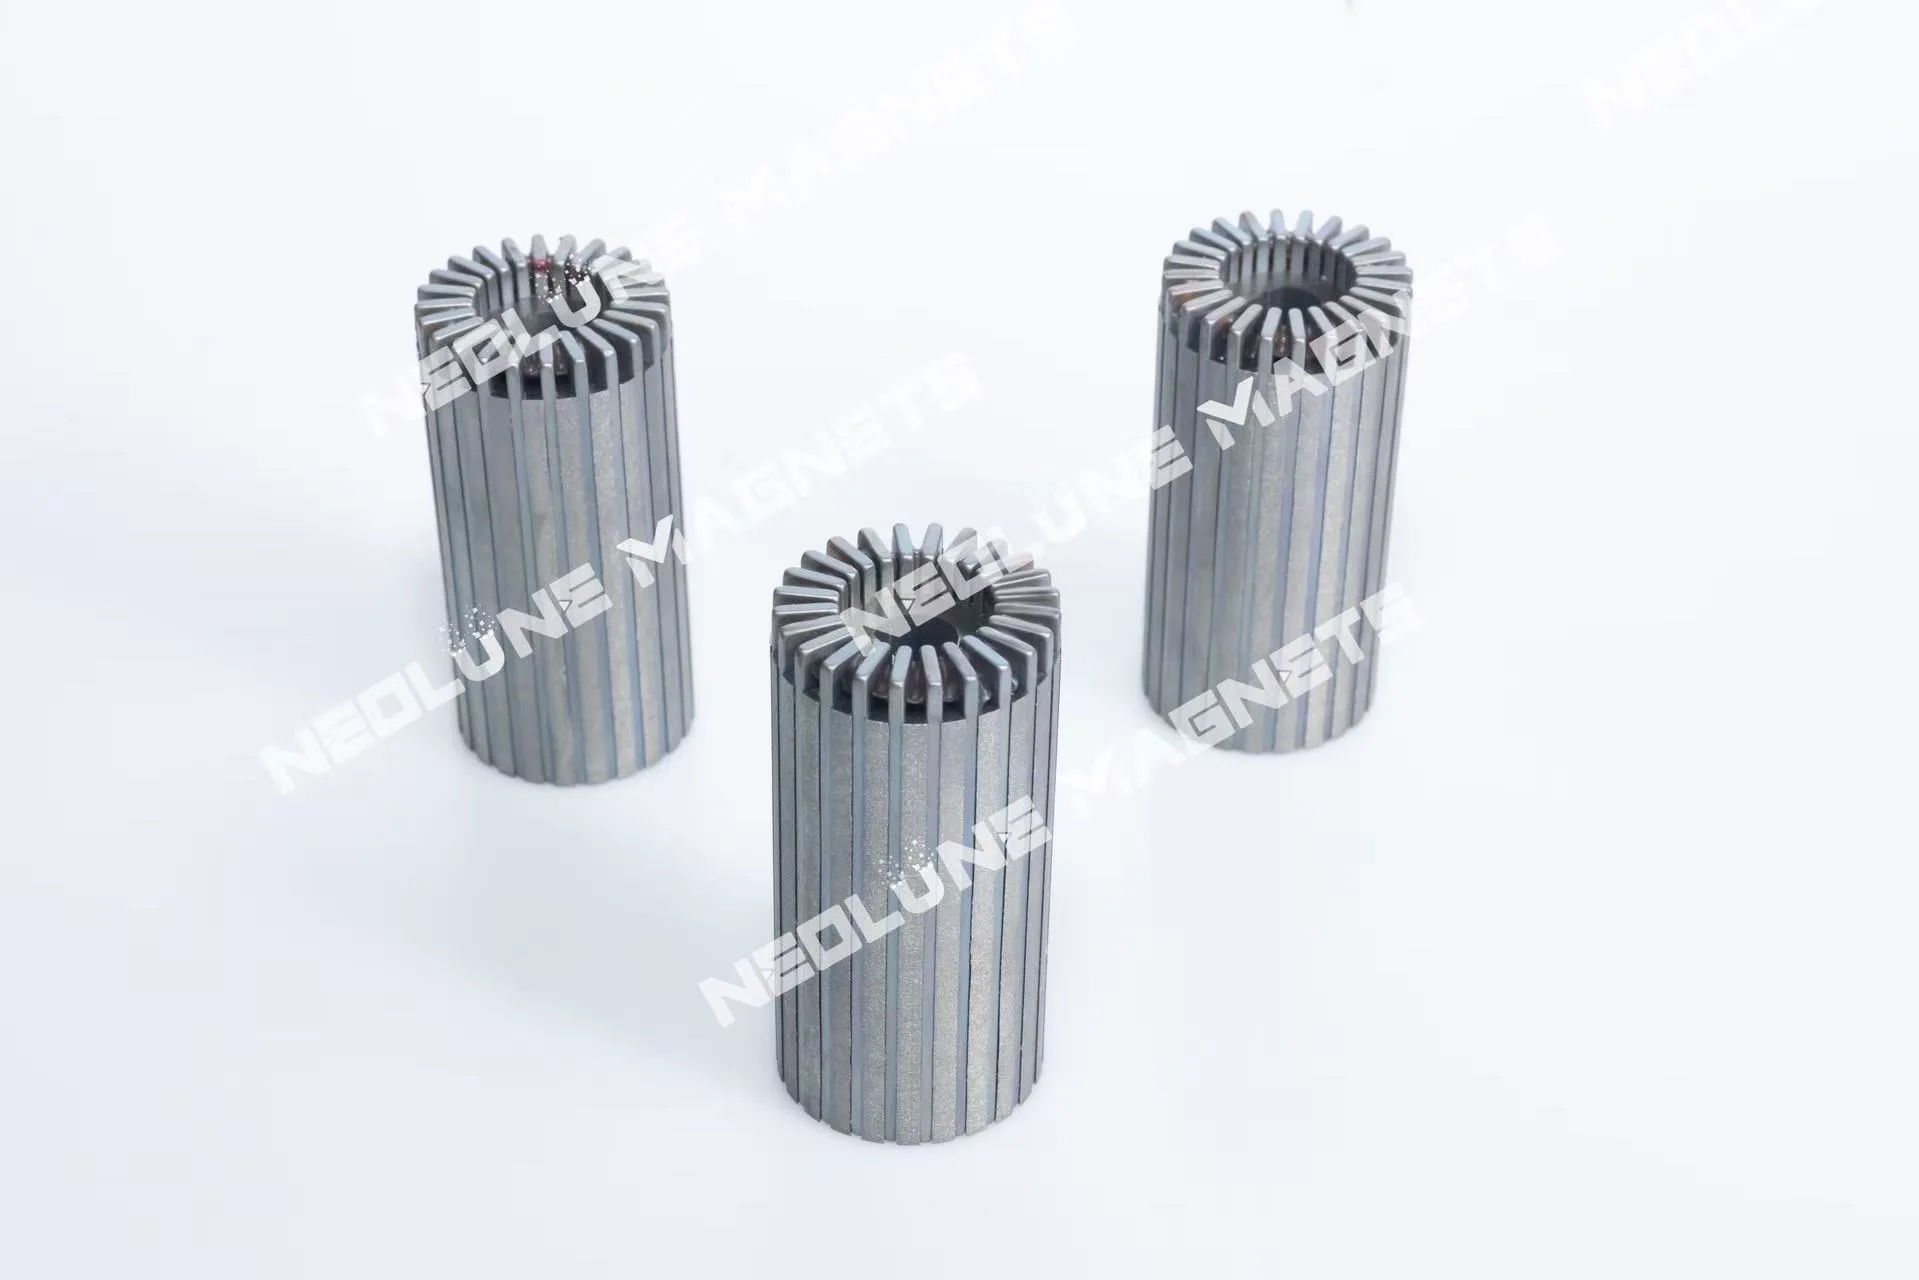
방사형 영구자석 베어링 부품을 포함한 회전형·직선형 구조로, 배열과 설치 인터페이스 검토에 사용합니다.
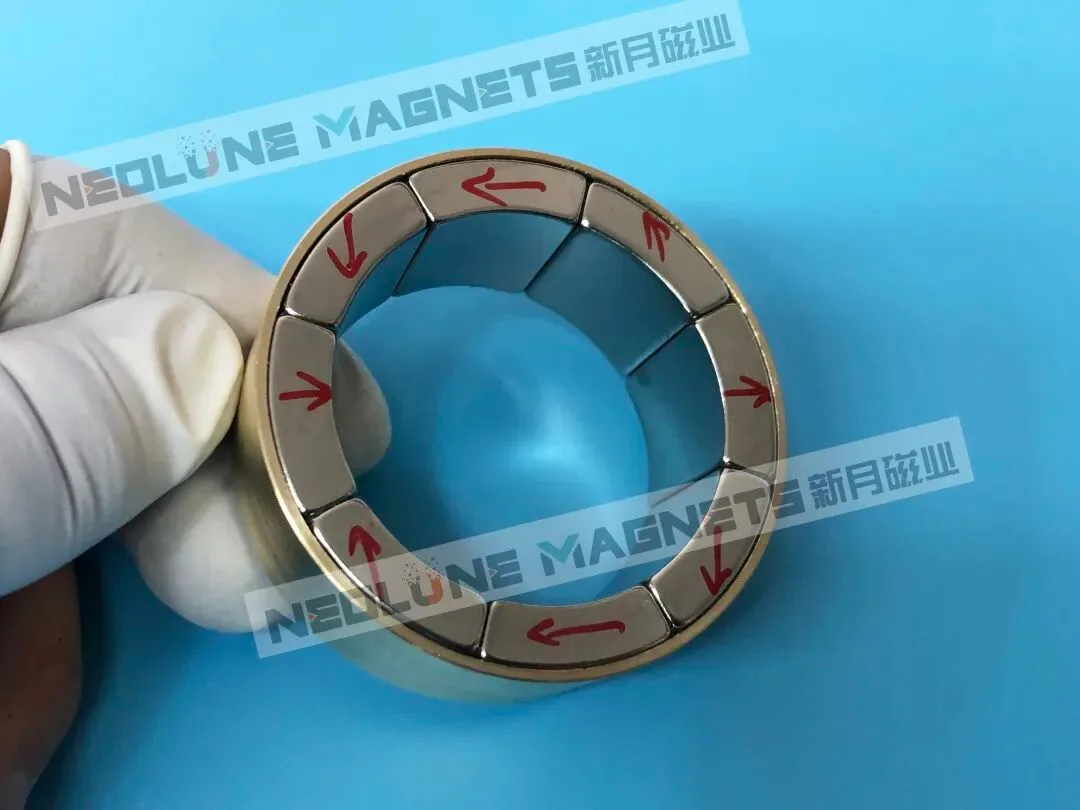
링형, 원통형, 직선형 및 원호형 배열로, 작동 자기장과 설치 제약이 Halbach 배치를 요구할 때 자기회로 검토에 사용합니다.
도면 검토는 부품과 로봇 내 설치 위치를 함께 다룹니다. 확정되지 않은 항목은 첫 문의 전에 정하지 말고 논의 사항으로 표시해 주십시오.
요구사항 체크리스트 준비
기구, 부품 도면 또는 다운로드 링크, 운전 조건 및 예상 수량을 보내 주십시오. 설치 인터페이스에 맞추어 자기 배열, 소재 및 조립 요구사항을 검토합니다.
유상 시제품은 1세트부터 시작할 수 있습니다. 샘플 일정, 양산 최소 수량 및 납기는 설계, 치공구와 주문 수량에 따라 확인합니다.